বাংলা ভাষার
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
উচ্চ নির্ভুল ওয়ার্কহোল্ডিংয়ের জন্য বিশ্বস্ত UPC জিরো পয়েন্ট পজিশনিং সিরিজ প্রস্তুতকারক
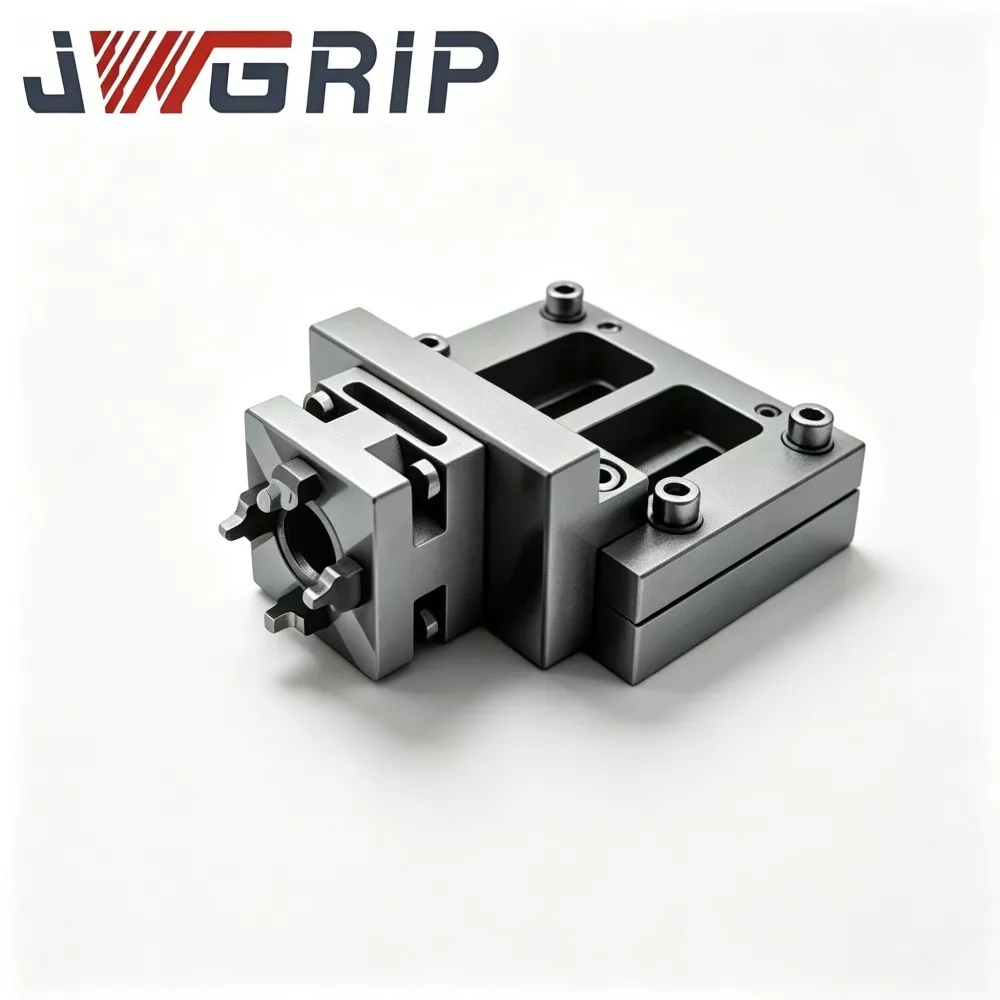
UPC জিরো পয়েন্ট পজিশনিং সিরিজের একটি শিল্প OEM এবং ODM সরবরাহকারী হিসাবে,JWGRIPরোবট-মিলিত প্যালেট, চৌম্বকীয় লোকেটিং বেস এবং যান্ত্রিক সংযোগকারী অস্ত্রগুলির জন্য কাঠামোগত পুনরাবৃত্তি, যান্ত্রিক বৈধতা এবং ভর উত্পাদন করে। এই রোবট-সামঞ্জস্যপূর্ণ লোকেটিং হার্ডওয়্যার স্যুটটি এমন নির্মাতাদের জন্য তৈরি করা হয়েছে যারা তাদের বিদ্যমান CNC মেশিন বেস ওভারহোল না করেই রোবোটিক উপাদান পরিচালনার ক্ষমতা প্রসারিত করতে চায়। এই হার্ডওয়্যার পোর্টফোলিওর পাশাপাশি, পেয়ার করা হলে সামঞ্জস্যপূর্ণ টুলিং ফলাফল অর্জন করা যেতে পারেজিরো পয়েন্ট প্যালেট সিরিজএবং জিরো পয়েন্ট ক্ল্যাম্পিং চক সিরিজ, পুরো দোকানের মেঝে জুড়ে হাইব্রিড ম্যানুয়াল-স্বয়ংক্রিয় লোকেটিং ওয়ার্কফ্লো গঠন করে। সমস্ত মূল মিলন মাত্রাগুলি নিরবিচ্ছিন্ন ক্রস-সিরিজ ইন্টারঅপারেবিলিটির গ্যারান্টি দিতে ইউনিফাইড ইন্টারফেস স্ট্যান্ডার্ডগুলি কঠোরভাবে অনুসরণ করে।
অ্যাপ্লিকেশন বটলনেক
অনেক প্রচলিত জিরো-পয়েন্ট হার্ডওয়্যার সেট সম্পূর্ণরূপে ম্যানুয়াল লোডিং এবং আনলোডিং অপারেশনের জন্য তৈরি করা হয়। যখন কারখানাগুলো মনুষ্যবিহীন উৎপাদনের জন্য রোবট অস্ত্র যোগ করে, তারা দ্রুত ব্যবহারিক বাধার সম্মুখীন হয়। স্ট্যান্ডার্ড প্যালেটগুলিতে উত্সর্গীকৃত যান্ত্রিক দখলের বৈশিষ্ট্যগুলির অভাব রয়েছে, সাধারণ চকগুলি রোবট-ডেলিভার করা প্যালেটগুলি স্থিরভাবে গ্রহণ করতে পারে না এবং অপারেটররা পুরানো হার্ডওয়্যারকে উপযুক্ত রোবোটিক স্টেশন তৈরি করতে অতিরিক্ত পরিবর্তনের কাজ করতে পারে।
আপনি যদি একই মেশিন স্টেশনে ম্যানুয়াল অপারেশন এবং রোবোটিক হ্যান্ডলিং এর মধ্যে নমনীয়ভাবে স্যুইচ করতে চান? অনেক প্রারম্ভিক অটোমেশন সমাধান কর্মশালাকে স্থায়ীভাবে একটি মোড বেছে নিতে বাধ্য করে। হয় আপনি সম্পূর্ণ স্বয়ংক্রিয়ভাবে চালান এবং দ্রুত ম্যানুয়াল হস্তক্ষেপ হারাবেন, অথবা আপনি ম্যানুয়াল লোডিংয়ে লেগে থাকবেন এবং লাইট-আউট উৎপাদন সম্ভাবনা ছেড়ে দেবেন।
বিদ্যমান মেশিনে রোবটগুলিকে পুনরুদ্ধার করার সময় আপনি কীভাবে ব্যয়বহুল ফুল-স্কেল হার্ডওয়্যার প্রতিস্থাপন এড়াবেন? সমস্ত প্যালেট এবং চকগুলির সম্পূর্ণ প্রতিস্থাপন ভারী মূলধনের বর্জ্য তৈরি করে। অনেক উত্পাদন পরিচালক মডুলার অ্যাড-অন হার্ডওয়্যার খুঁজছেন যা তাদের বর্তমান শূন্য-পয়েন্ট অবকাঠামোর সাথে সহাবস্থান করতে পারে। ঠিক সেখানেই এই সিরিজটি বাস্তবিক মূল্য প্রদান করে
মডুলার টুলিং উপাদান
পাওয়ার চক সহ UPC জিরো পয়েন্ট প্যালেট: এই ইন্টিগ্রেটেড প্যালেট ইউনিট বিল্ট-ইন শক্তিশালী ক্ল্যাম্পিং উপাদানগুলিকে এম্বেড করে। সরাসরি রোবট উপলব্ধি এবং বসানোর জন্য ডিজাইন করা হয়েছে, এটি অতিরিক্ত মধ্যবর্তী অ্যাডাপ্টারগুলি সরিয়ে দেয়। এটি সরাসরি যান্ত্রিক অস্ত্র দ্বারা হস্তান্তর করা যেতে পারে এবং মানুষের স্পর্শ ছাড়াই জায়গায় লক করা যেতে পারে, অবিচ্ছিন্ন অবস্থার অধীনে ক্রমাগত ব্যাচ-পার্ট প্রক্রিয়াকরণের জন্য উপযুক্ত।
ইউপিসি ম্যাগনেটিক জিরো পয়েন্ট প্যালেট: এটি বিশুদ্ধ যান্ত্রিক লকিং স্কিম থেকে আলাদা চৌম্বক-সহায়ক লোকেটিং লজিক গ্রহণ করে। আনুষ্ঠানিক যান্ত্রিক লকিং কার্যকর হওয়ার আগে চৌম্বকীয় প্রাক-পজিশনিং প্যালেটটিকে যথাস্থানে ধরে রাখে। এই প্রাক-পজিশন ফাংশনটি কার্যকরভাবে উচ্চ-গতির রোবট আন্দোলন এবং দ্রুত স্থানান্তর ক্রিয়াগুলির সময় প্যালেট স্লিপিং বা অফসেট প্রতিরোধ করে। এটি পাতলা-প্রাচীরের ওয়ার্কপিস এবং হালকা-ওজন ফিক্সচার অ্যাসেম্বলির জন্য অসাধারণভাবে কাজ করে।
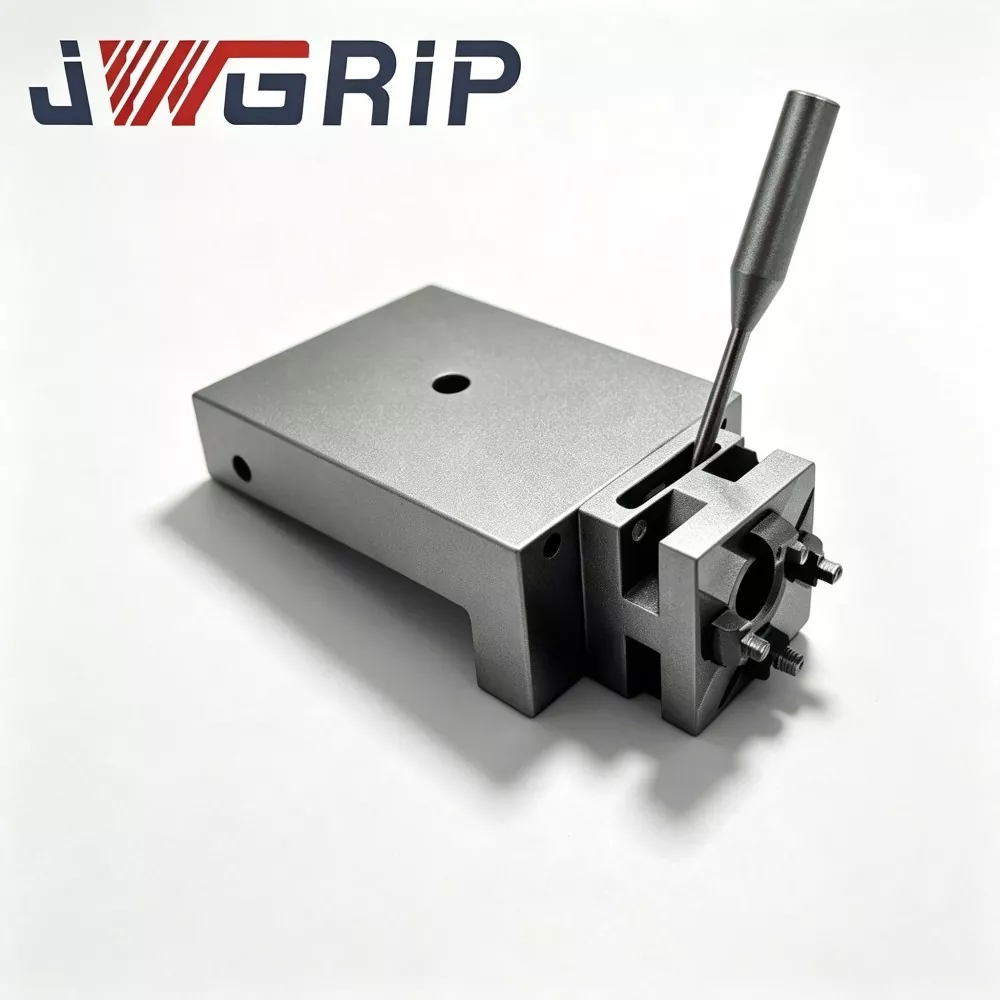
রোবট কুইক চেঞ্জ টুল চেঞ্জারের জন্য ইউপিসি হিঞ্জ লিঙ্কেজ আর্ম: রোবট ফ্ল্যাঞ্জে মাউন্ট করা মেকানিক্যাল এক্সিকিউটিং এন্ড হিসেবে কাজ করে, এই লিঙ্কেজ আর্ম টার্গেট প্যালেটের জন্য গ্র্যাবিং, তোলা এবং পরিবহনের কাজ করে। এর কাঠামোগত মাত্রাগুলি UPC-সিরিজ প্যালেটগুলির বাইরের প্রোফাইলের সাথে অবিকল মেলে, উচ্চ-গতির রোবোটিক চক্রের সময় ভুল দখল এবং পতনের ঝুঁকি এড়ায়।
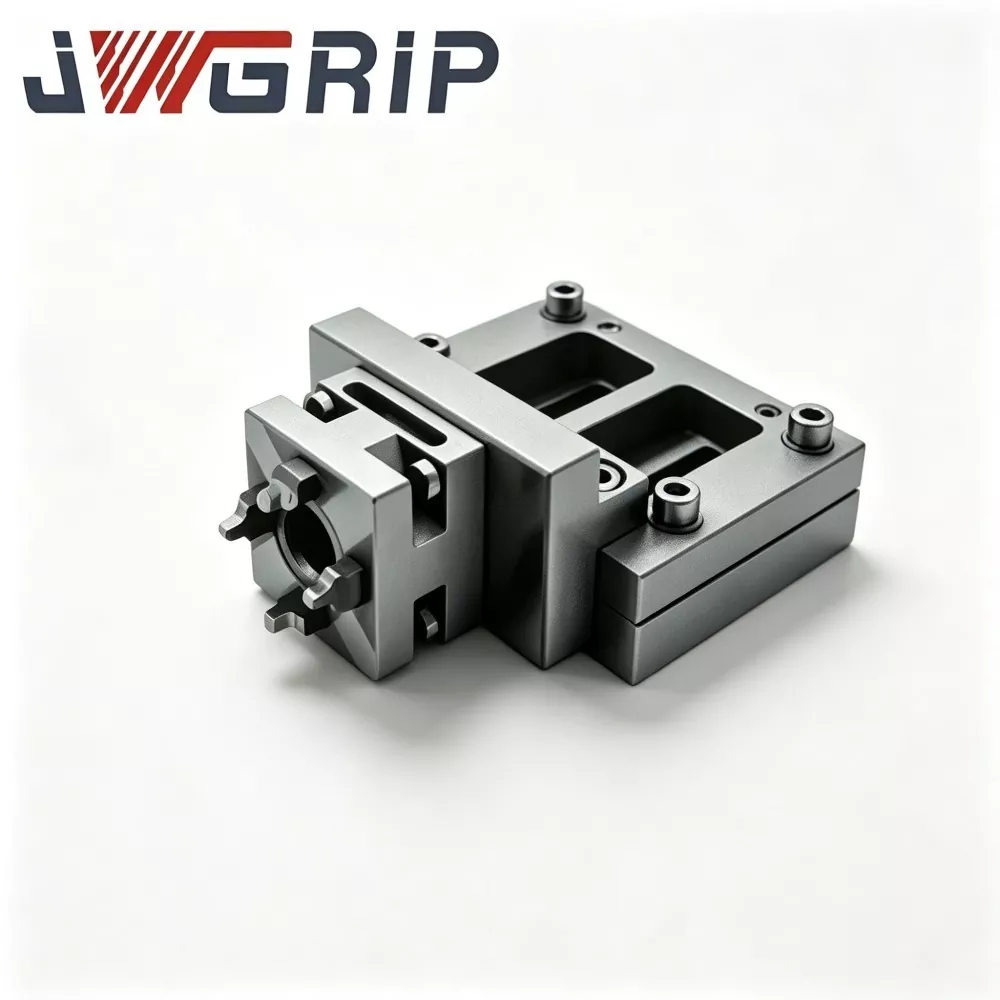
জিরো পয়েন্ট চাকিং সিস্টেমের জন্য ইউপিসি সেন্টারিং সেগমেন্ট: এই সেন্টারিং সেগমেন্টগুলি বিনিময়যোগ্য পজিশনিং সহায়ক উপাদান হিসাবে কাজ করে। তারা প্যালেট এবং মেশিন-সাইড চক ইন্টারফেসের সময় ডেটাম সহনশীলতার সূক্ষ্ম সুর করে, দীর্ঘমেয়াদী ওয়ার্কশপ অপারেশনের সময় উত্পন্ন ক্ষুদ্র সমাবেশ বিচ্যুতির ক্ষতিপূরণ দেয়। তারা পুরো লোকেটিং সেটের ব্যবহারযোগ্য পরিষেবা জীবন প্রসারিত করে।
হাইব্রিড লোডিং মোড স্যুইচিংয়ের জন্য প্রস্তুতি এবং নিয়ম
মিশ্র-মোড স্যুইচিংয়ের জন্য কী প্রস্তুতি সম্পন্ন করা উচিত?
জিরো পয়েন্ট প্যালেট সিরিজ থেকে প্রাপ্ত রোবট-পরিসেবা করা UPC প্যালেট এবং ম্যানুয়ালি পরিচালিত প্যালেট উভয়ের জন্যই একীভূত ডেটাম মান রাখুন। অভিন্ন পুল-স্টাড স্পেসিফিকেশন একই মেশিন-সাইড চাকের শারীরিক বিনিময়যোগ্যতার গ্যারান্টি দেয়।
মোড স্যুইচিংয়ের সময় কোন অপারেটিং নিয়মগুলিতে মনোযোগ দেওয়া দরকার?
রোবোটিক উত্পাদন থেকে ম্যানুয়াল সামঞ্জস্যের দিকে স্যুইচ করার সময়, অপারেটরদের মেশিন-সাইড চককে বিচ্ছিন্ন বা পরিবর্তন করতে হবে না। তারা শুধুমাত্র UPC-সিরিজের রোবট-ভিত্তিক প্যালেটগুলিকে সাধারণ ম্যানুয়ালি-লোড করা প্যালেটগুলির সাথে প্রতিস্থাপন করে। কোনো রি-প্রোবিং বা ডেটাম রিসেট কাজের প্রয়োজন নেই।
মিশ্র-মোড ওয়ার্কফ্লোতে আপনার কোন লুকানো ঝুঁকির দিকে নজর রাখা উচিত?
রোবট আঁকড়ে ধরার ওজন সীমার দিকে মনোযোগ দিন। ওয়ার্কপিস এবং ফিক্সচারের মোট ওজন রোবট কুইক চেঞ্জ টুল চেঞ্জারের জন্য ইউপিসি হিঞ্জ লিঙ্কেজ আর্ম-এর রেটেড লোডের বেশি হতে পারে না। ওভার-লোডিং পজিশনিং ড্রিফট এবং যান্ত্রিক বিকৃতিকে ট্রিগার করবে।
কর্মক্ষমতা মূল্যায়ন
রোবোটিক পুনরাবৃত্ত স্থানান্তর নির্ভুলতা: এটি কেবল লক করার পরে স্ট্যাটিক পজিশনিং নির্ভুলতা নয়। আপনাকে রোবট দখল, উত্তোলন, সরানো এবং স্থাপনের পুরো প্রক্রিয়াতে উৎপন্ন অবস্থানের বিচ্যুতিও পরীক্ষা করতে হবে। স্থানান্তরের সময় ক্ষুদ্র বিচ্যুতি একাধিক প্রক্রিয়াকরণ চক্রের পরে সুস্পষ্ট মাত্রিক ত্রুটিতে প্রসারিত হবে।
চৌম্বক-সহায়ক কাঠামোর পরিবেশগত অভিযোজনযোগ্যতা: লোহা-ভিত্তিক কাটিং চিপ দিয়ে ভরা ওয়ার্কশপের জন্য, চৌম্বক-ধরনের প্যালেট মডেলগুলির জন্য কার্যকর চিপ-প্রতিরোধী ডিজাইনের প্রয়োজন যাতে লোহার স্ক্র্যাপগুলিকে চৌম্বকীয় পৃষ্ঠের সাথে লেগে থাকা এবং লোকেটিং সমতলতাকে ধ্বংস করা থেকে রোধ করা যায়।
যান্ত্রিক-কাঠামো বিরোধী প্রভাব কর্মক্ষমতা: রোবট-হাতে স্থাপনের ক্রিয়া নির্দিষ্ট যোগাযোগের প্রভাব নিয়ে আসে। হার্ডওয়্যার কাঠামোগত শক্তি অবশ্যই রেফারেন্স মুখগুলি সনাক্ত করার স্থায়ী বিকৃতি ছাড়াই ঘন ঘন পুনরাবৃত্ত প্রভাব শোষণ করতে হবে।
উপাদান এবং কারুশিল্প বৈশিষ্ট্য
প্রধান স্ট্রাকচারাল সংস্থাগুলি উচ্চ-শক্তির নিঃশেষিত খাদ ইস্পাত গ্রহণ করে। কী লোকেটিং কন্টাক্ট সারফেস মাল্টি-স্টেপ নির্ভুলতা গ্রাইন্ডিং প্রক্রিয়ার মধ্য দিয়ে যায়। ম্যাগনেটিক-টাইপ প্যালেট অ্যাসেম্বলিগুলি বারবার ম্যাগনেটিক-ফোর্স অ্যাটেন্যুয়েশন বার্ধক্য পরীক্ষায় উত্তীর্ণ হয়, যাতে চৌম্বকীয় প্রাক-অবস্থান ক্ষমতা হাজার হাজার কাজের চক্রের পরে স্থিতিশীল থাকে।
সমস্ত UPC জিরো পয়েন্ট পজিশনিং সিরিজের উপাদান জিরো পয়েন্ট ক্ল্যাম্পিং চাক সিরিজের সাথে ইন্টারফেসের সামঞ্জস্য বজায় রাখে। রোবট-সক্ষম প্যালেটগুলি প্রবর্তন করার সময় কারখানাগুলিকে বিদ্যমান মেশিন-সাইড চকগুলি বাতিল করতে হবে না। বিদ্যমান হার্ডওয়্যার সম্পদ নতুন স্বয়ংক্রিয় উৎপাদন বিন্যাসে কাজ করতে পারে।
অ-মানক পরিবর্তন সমর্থন গ্রাসিং গ্রুভ ডাইমেনশন, চৌম্বক-বলের তীব্রতা সামঞ্জস্য এবং সংযোগ-বাহু মাউন্টিং ফ্ল্যাঞ্জের আকারগুলিকে কভার করে, বাজারে বিভিন্ন মূলধারার রোবট-ব্র্যান্ড ফ্ল্যাঞ্জের মানগুলির সাথে খাপ খাইয়ে নেয়।
দৈনিক রক্ষণাবেক্ষণ
রোবট-ভিত্তিক লোকেটিং হার্ডওয়্যার শুধুমাত্র সাধারণ ইনস্টলেশনের মাধ্যমে সম্পূর্ণ কর্মক্ষমতা প্রদান করবে না। দৈনিক ব্যবস্থাপনা অবশ্যই রোবট-মোশন প্যারামিটার টিউনিং, চৌম্বকীয় পৃষ্ঠে নিয়মিত চিপ পরিষ্কার এবং সংযোগ-বাহুর জয়েন্ট ক্লিয়ারেন্সের পর্যায়ক্রমিক পরিদর্শনকে একত্রিত করতে হবে। এমনকি উচ্চ-গ্রেড মডুলার হার্ডওয়্যার লুকানো ঝুঁকি তৈরি করবে যদি রুটিন রক্ষণাবেক্ষণের পদক্ষেপগুলি বাদ দেওয়া হয়। অনেক অটোমেশন-প্রকল্প আন্ডার-পারফরম্যান্সের ক্ষেত্রে হার্ডওয়্যারের ত্রুটির পরিবর্তে উপেক্ষিত দৈনিক পরিদর্শন থেকে উদ্ভূত হয়।

- View as
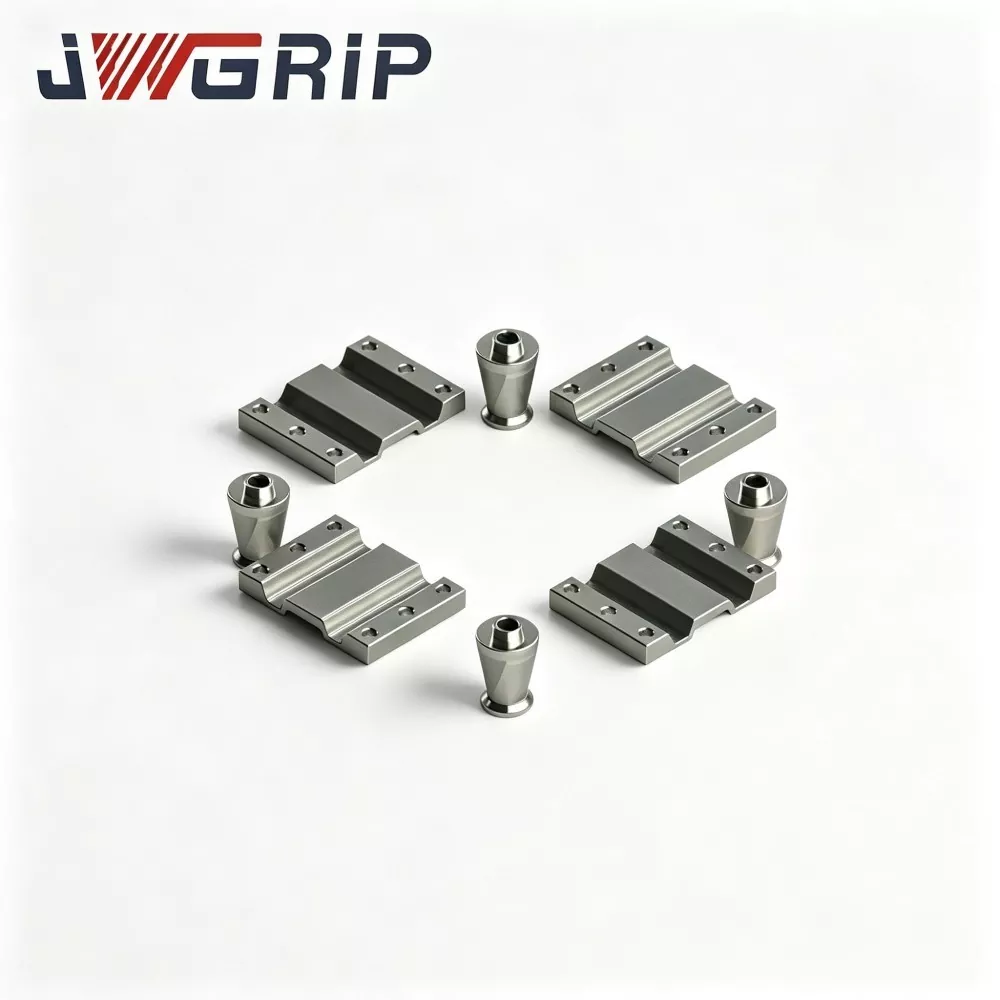
জিরো পয়েন্ট ক্ল্যাম্পিং সিস্টেমের জন্য UPC সেন্টারিং সেগমেন্ট
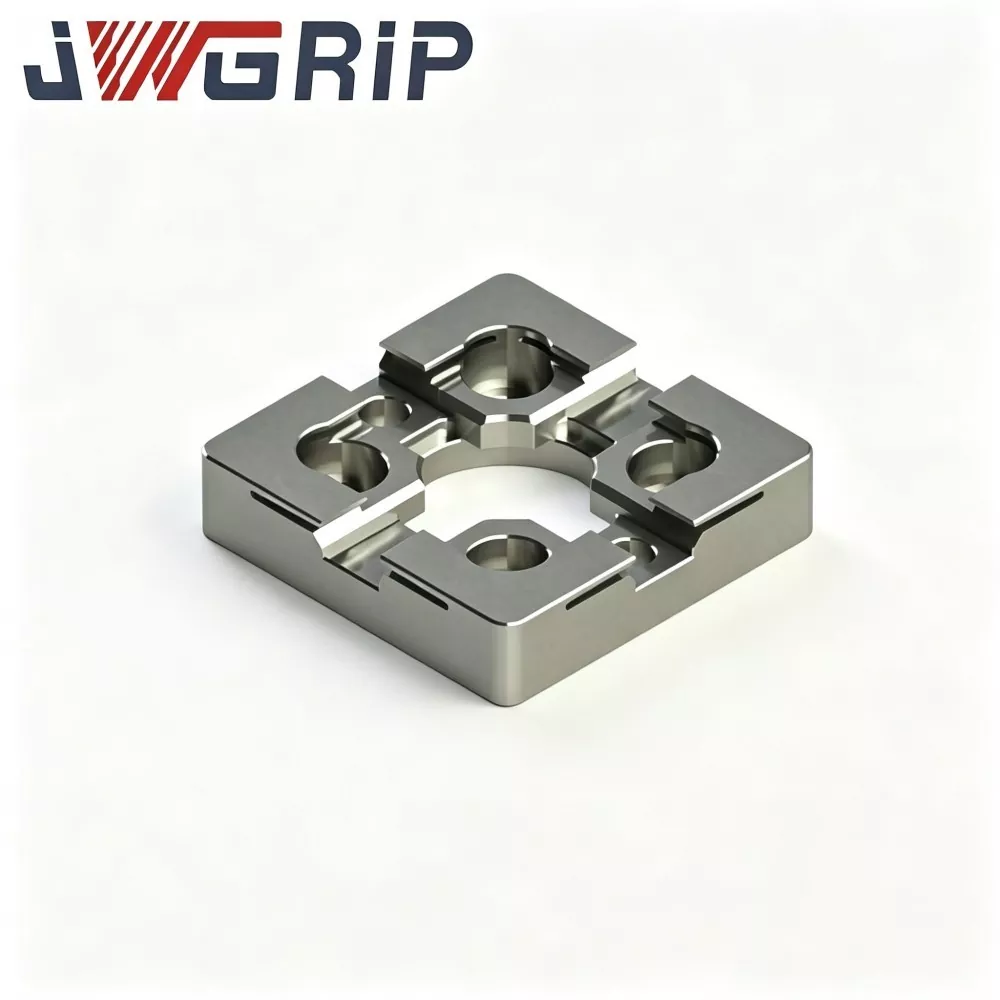
JWGRIP হল চীনে জিরো পয়েন্ট ক্ল্যাম্পিং সিস্টেমের জন্য কাস্টমাইজড ইউপিসি সেন্টারিং সেগমেন্টের পেশাদার প্রস্তুতকারক এবং সরবরাহকারী, স্ট্যান্ডার্ড স্পেসিফিকেশন সম্পূর্ণরূপে স্টকে রয়েছে। ইউপিসি জিরো-পয়েন্ট চকিং সিস্টেমের জন্য পেশাদারভাবে ডিজাইন করা অপরিহার্য সহায়ক আনুষাঙ্গিক হিসাবে, এই কেন্দ্রীভূত অংশগুলি জিরো-পয়েন্ট ক্ল্যাম্পিং ইউনিটগুলির জন্য মূল ম্যাচিং এবং রক্ষণাবেক্ষণের উপাদান হিসাবে কাজ করে। উচ্চ-হার্ডনেস অ্যালয় ইস্পাত উপকরণ এবং প্রমিত নির্ভুল প্রক্রিয়াকরণ প্রযুক্তি গ্রহণ করে, তারা অতিরিক্ত সহায়ক আনুষাঙ্গিক ছাড়াই সমস্ত UPC স্ট্যান্ডার্ড জিরো-পয়েন্ট চাকের সাথে সরাসরি অভিযোজিত হতে পারে, বিভিন্ন ফিক্সচার ম্যাচিং এবং সরঞ্জাম আপগ্রেড করার চাহিদা মেটাতে মানক সমাবেশ এবং কাস্টমাইজড পরিবর্তন সমর্থন করে।
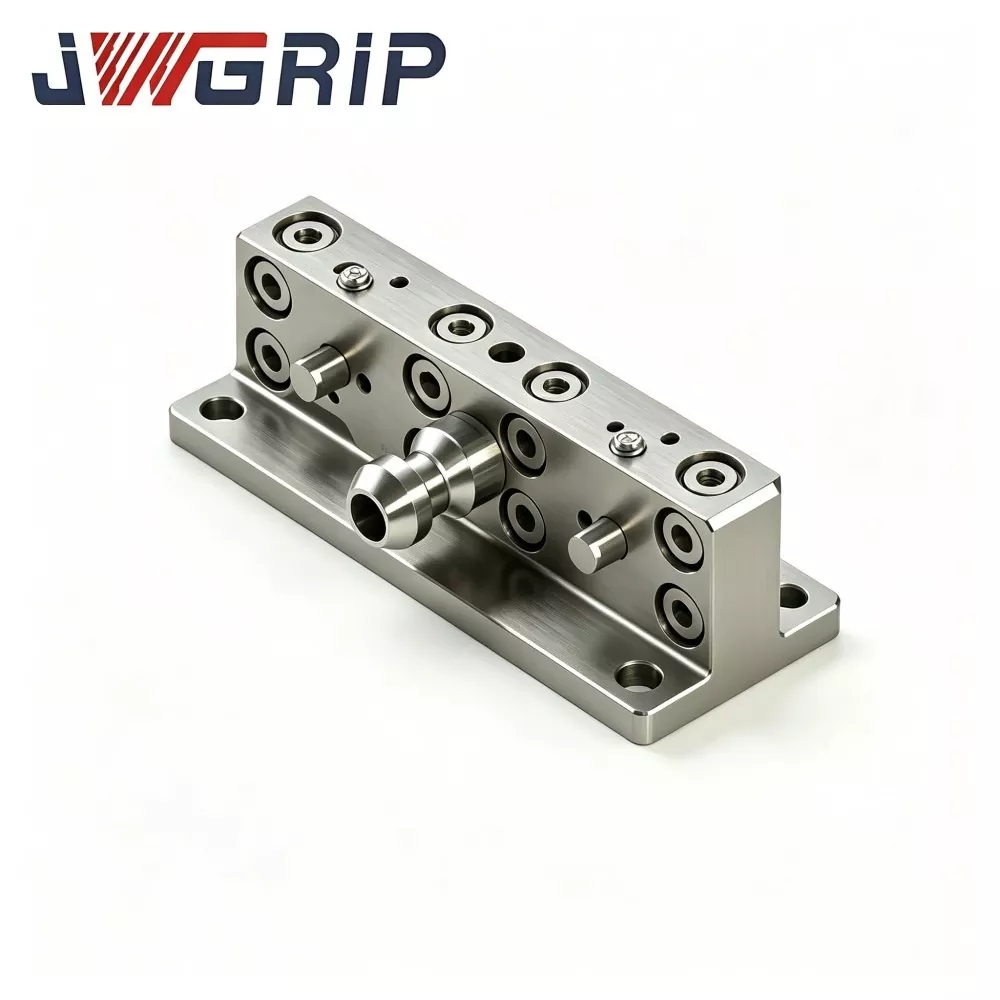
রোবট কুইক চেঞ্জ টুল চেঞ্জারের জন্য UPC হিঞ্জ লিঙ্কেজ আর্ম
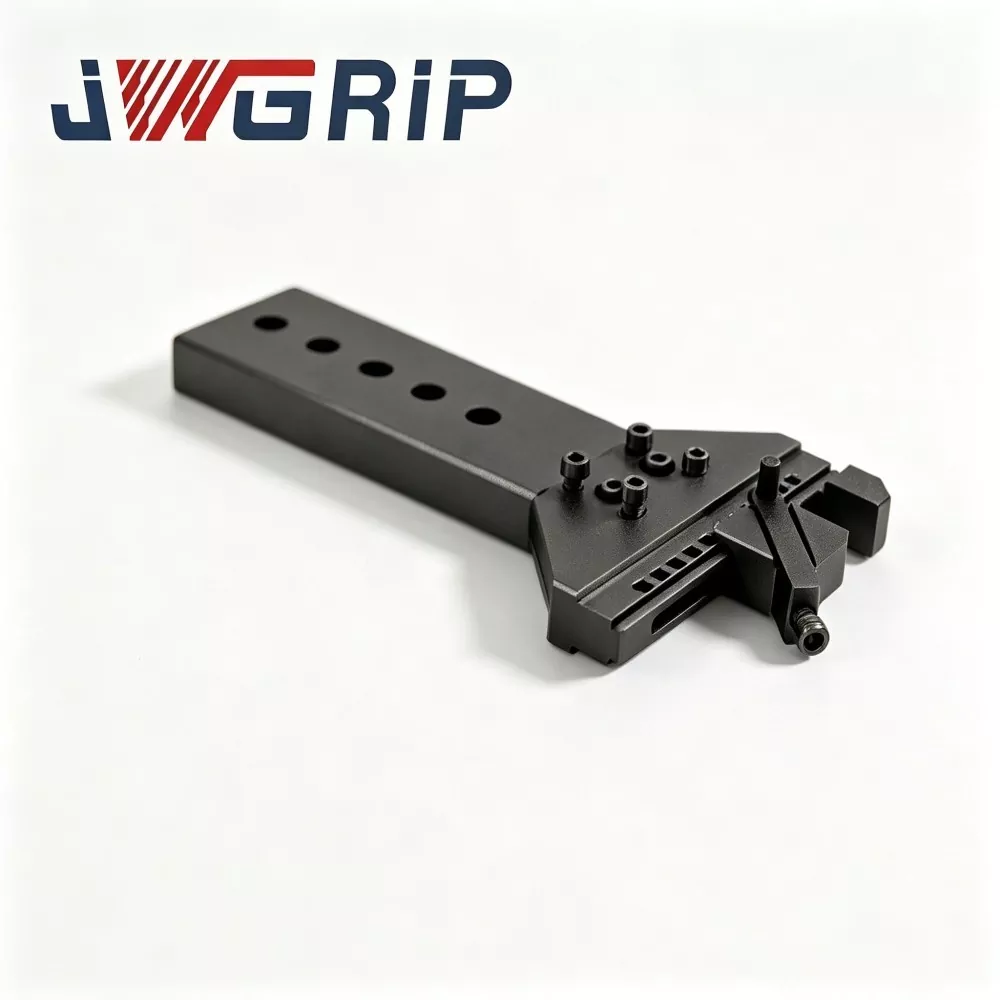
JWGRIP হল চীনে রোবট কুইক চেঞ্জ টুল চেঞ্জারের জন্য UPC Hinge Linkage Arm-এর পেশাদার OEM রপ্তানিকারক। এটি একটি মূল কাঠামোগত সংযোগকারী উপাদান যা বিশেষভাবে রোবট স্বয়ংক্রিয় ফিক্সচার সোয়াপ এবং মনুষ্যবিহীন CNC নমনীয় উত্পাদন কোষগুলির জন্য ডিজাইন করা হয়েছে। রোবট এন্ড ইফেক্টর এবং ইউপিসি জিরো-পয়েন্ট প্যালেট সেটের মধ্যে মূল শক্তি-প্রচারের মাধ্যম হিসাবে পরিবেশন করা, এই অপ্টিমাইজ করা কব্জা সংযোগ আর্মটি রোবট অক্ষ গতির মাধ্যমে সম্পূর্ণরূপে শূন্য-পয়েন্ট প্যালেটগুলির যান্ত্রিক লকিং এবং আনলকিং উপলব্ধি করে, অতিরিক্ত বায়ুসংক্রান্ত এবং হাইড্রোলিক ড্রাইভিং ডিভাইসের প্রয়োজনীয়তা দূর করে।
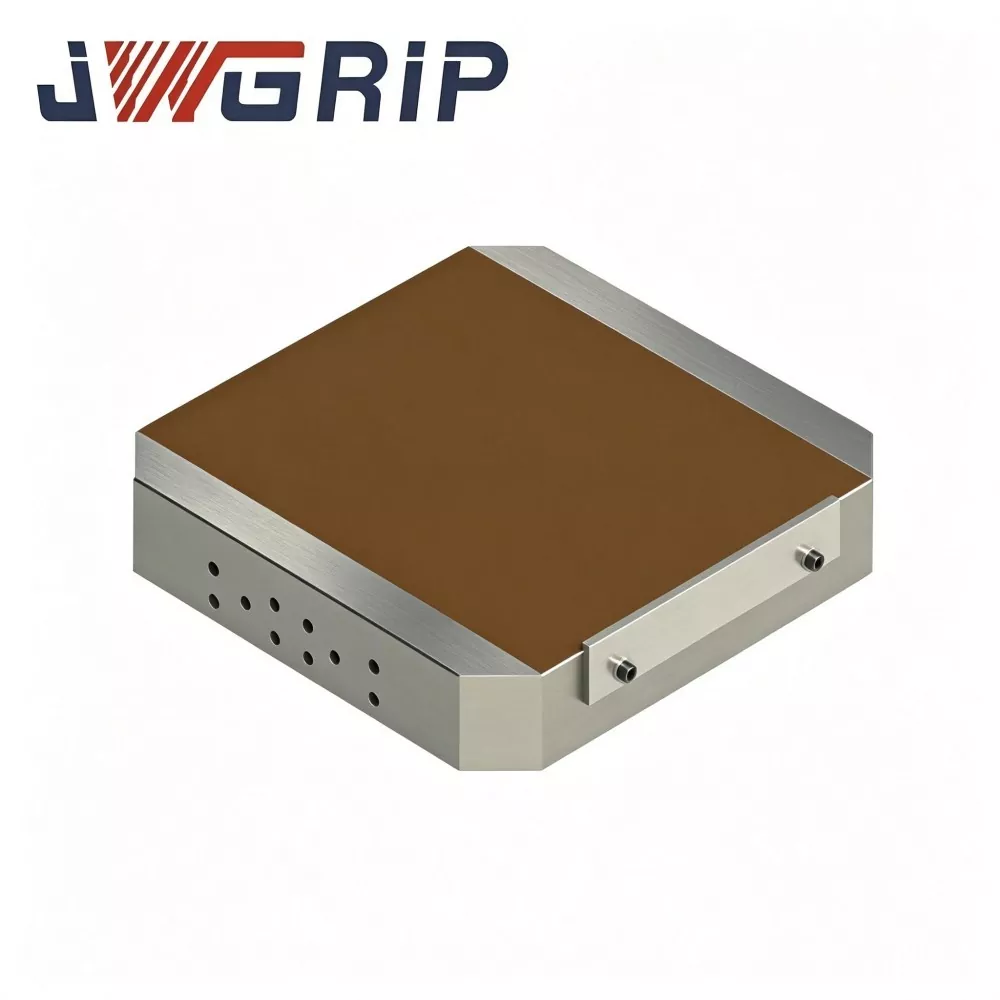
ইউপিসি ম্যাগনেটিক জিরো পয়েন্ট প্যালেট
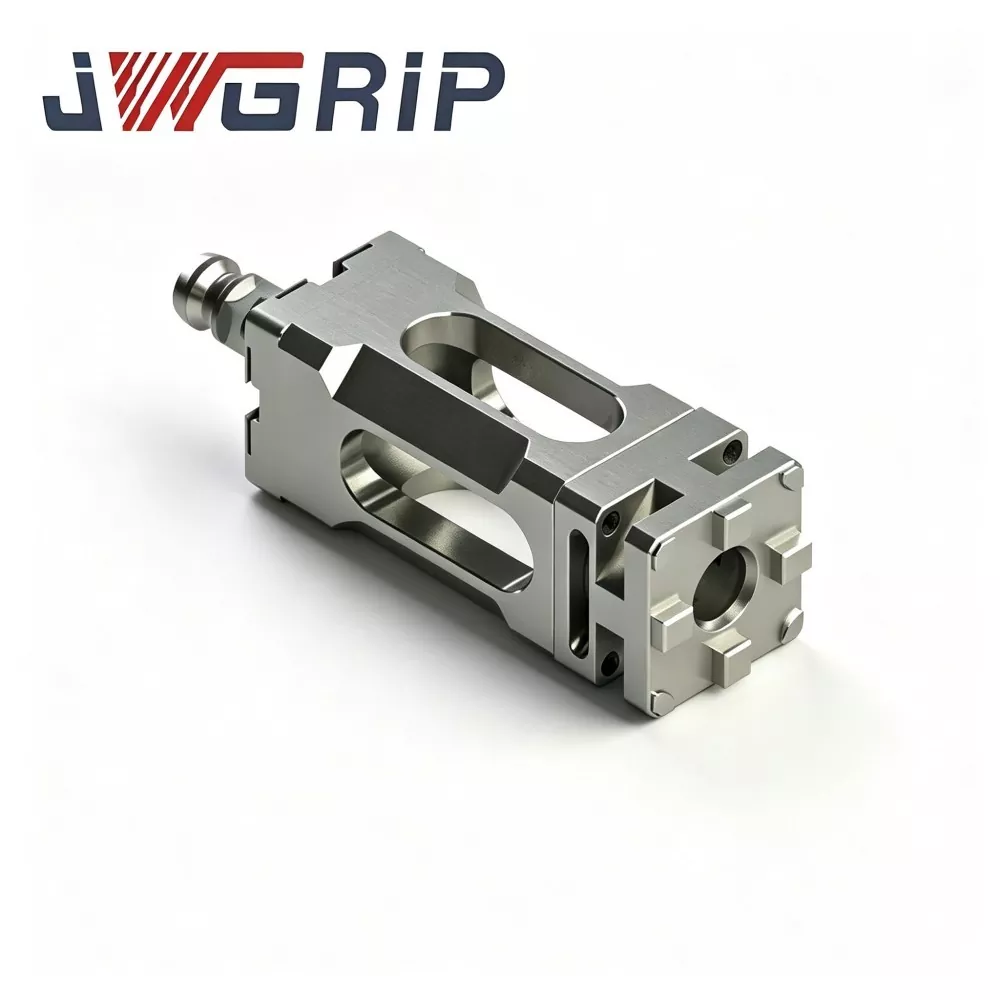
JWGRIP হল চীনের একজন পেশাদার রপ্তানিকারক এবং কারখানা-সরাসরি পাইকার, UPC ম্যাগনেটিক জিরো পয়েন্ট প্যালেট সরবরাহ করে এবং CNC মিলিং, গ্রাইন্ডিং এবং EDM ওয়ার্কশপের জন্য কাস্টম উচ্চ-দক্ষ ক্ল্যাম্পিং সমাধান সরবরাহ করে। এই ইন্টিগ্রেটেড প্যালেট ইউনিট প্রথাগত যান্ত্রিক ক্ল্যাম্পিং চোয়ালের শারীরিক সীমা ভঙ্গ করে একটি উচ্চ-কর্মক্ষমতাসম্পন্ন স্থায়ী-চুম্বক চাকের সাথে স্ট্যান্ডার্ড UPC জিরো-পয়েন্ট দ্রুত-পরিবর্তন অবস্থান নির্মাণকে একীভূত করে।
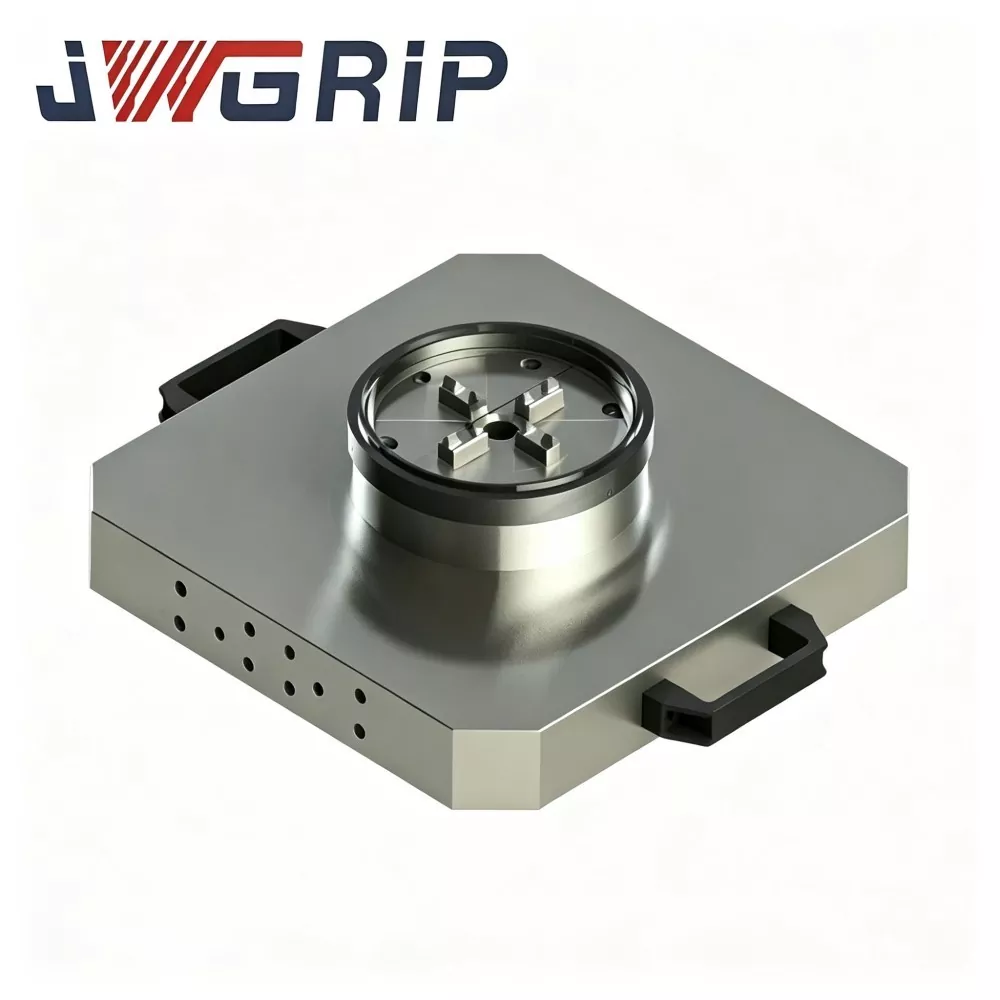
পাওয়ার চক সহ UPC জিরো পয়েন্ট প্যালেট
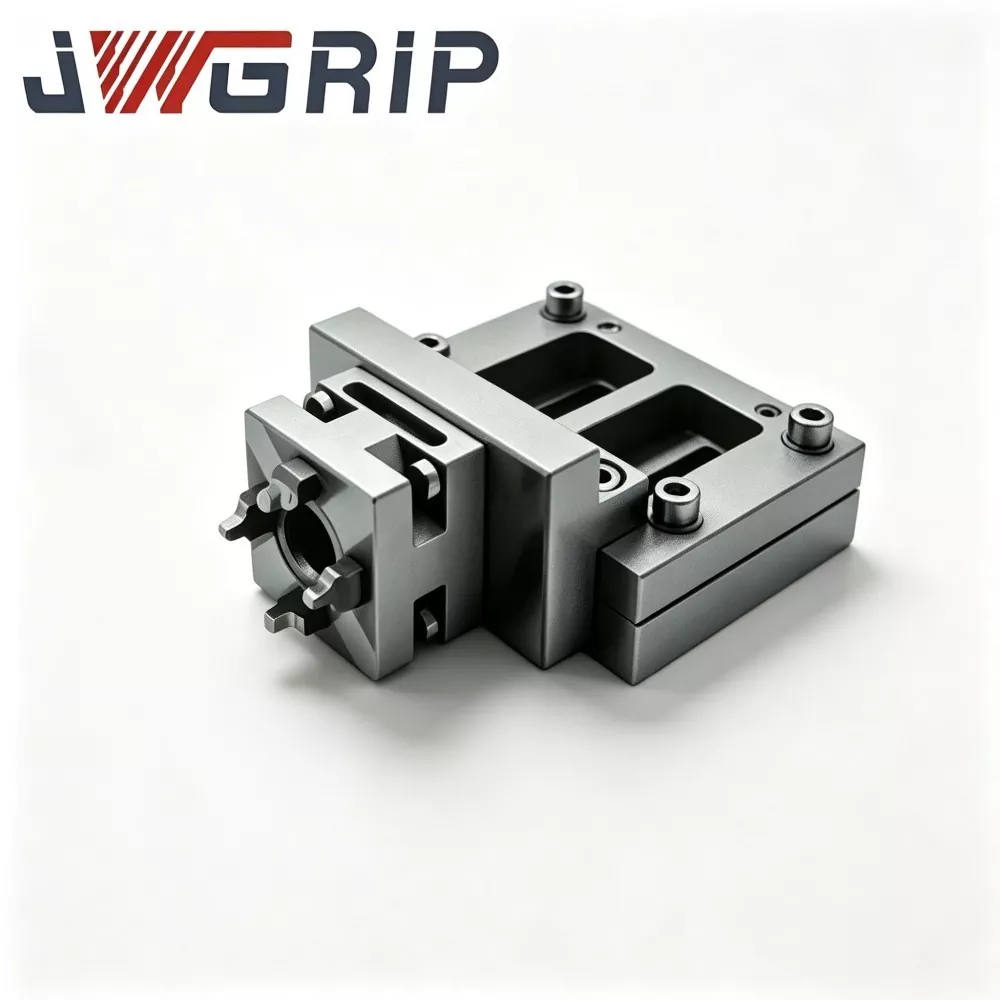
JWGRIP চীনে পাওয়ার চক সহ পেশাদার UPC জিরো পয়েন্ট প্যালেটের প্রস্তুতকারক এবং সরবরাহকারী। এটি একটি উচ্চ-নির্ভুল ইন্টিগ্রেটেড ক্ল্যাম্পিং ফিক্সচার আধুনিক টার্নিং-মিলিং কম্পোজিট মেশিন এবং উল্লম্ব মেশিনিং সেন্টারের জন্য তৈরি। এই পণ্যটি উদ্ভাবনীভাবে ইউপিসি-স্ট্যান্ডার্ড জিরো-পয়েন্ট লকিং মেকানিজম এবং পাওয়ার চককে একচেটিয়া প্যালেট কাঠামোতে সংহত করে, শূন্য-পয়েন্ট বেস এবং স্বাধীন চক আনুষাঙ্গিকগুলির পৃথক সংগ্রহ এবং অন-সাইট সমাবেশের প্রয়োজনীয়তা দূর করে।
JWGRIP চীনে একজন পেশাদার UPC জিরো পয়েন্ট পজিশনিং সিরিজ প্রস্তুতকারক এবং সরবরাহকারী৷ আমরা আমাদের কারখানা থেকে প্রতিযোগিতামূলক মূল্যে পাইকারি উচ্চ মানের পণ্যগুলিতে আপনাকে আন্তরিকভাবে স্বাগত জানাই।
সংবাদ সুপারিশ