বাংলা ভাষার
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

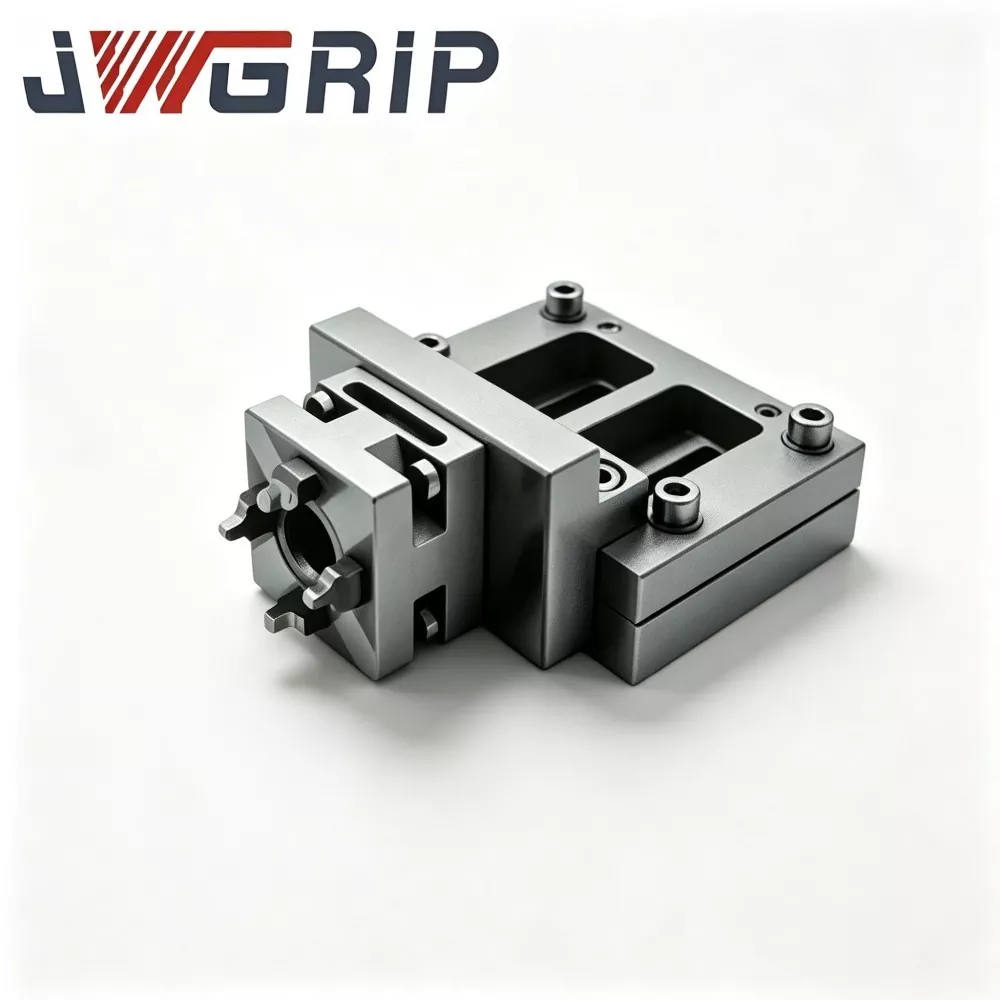
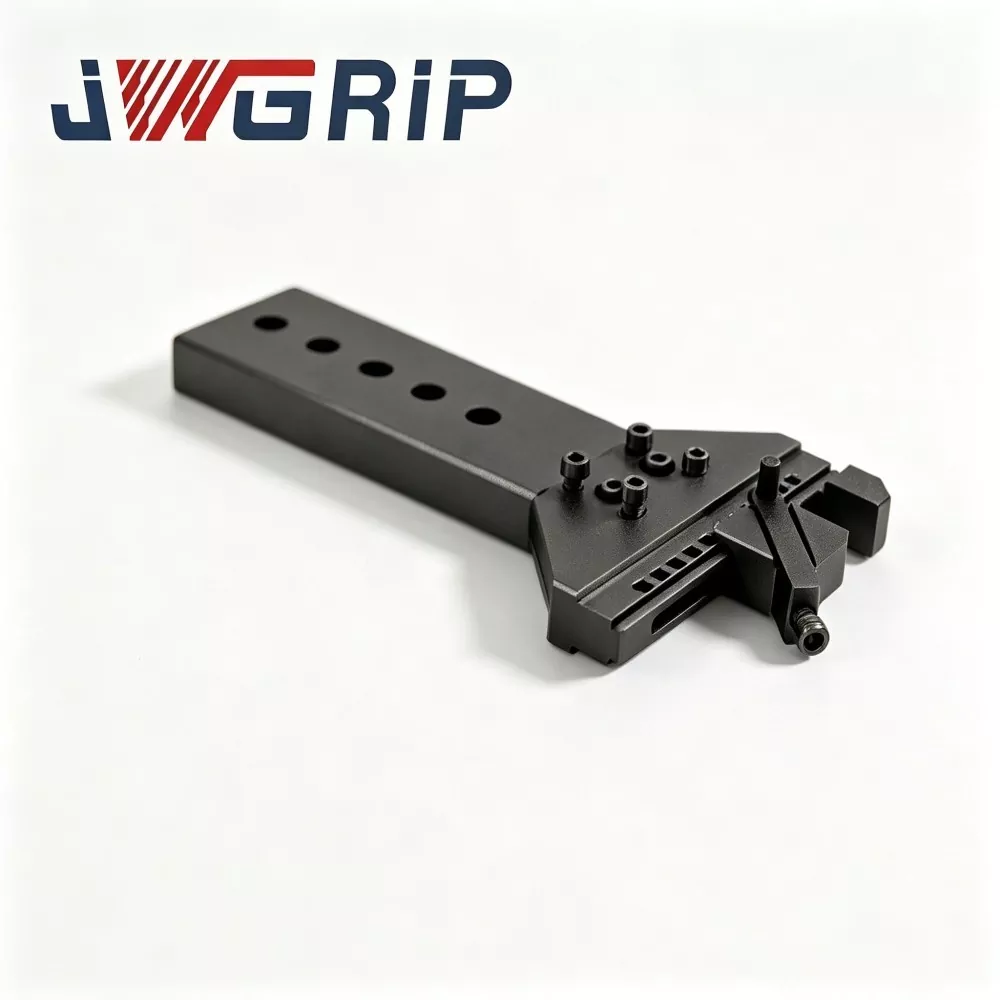
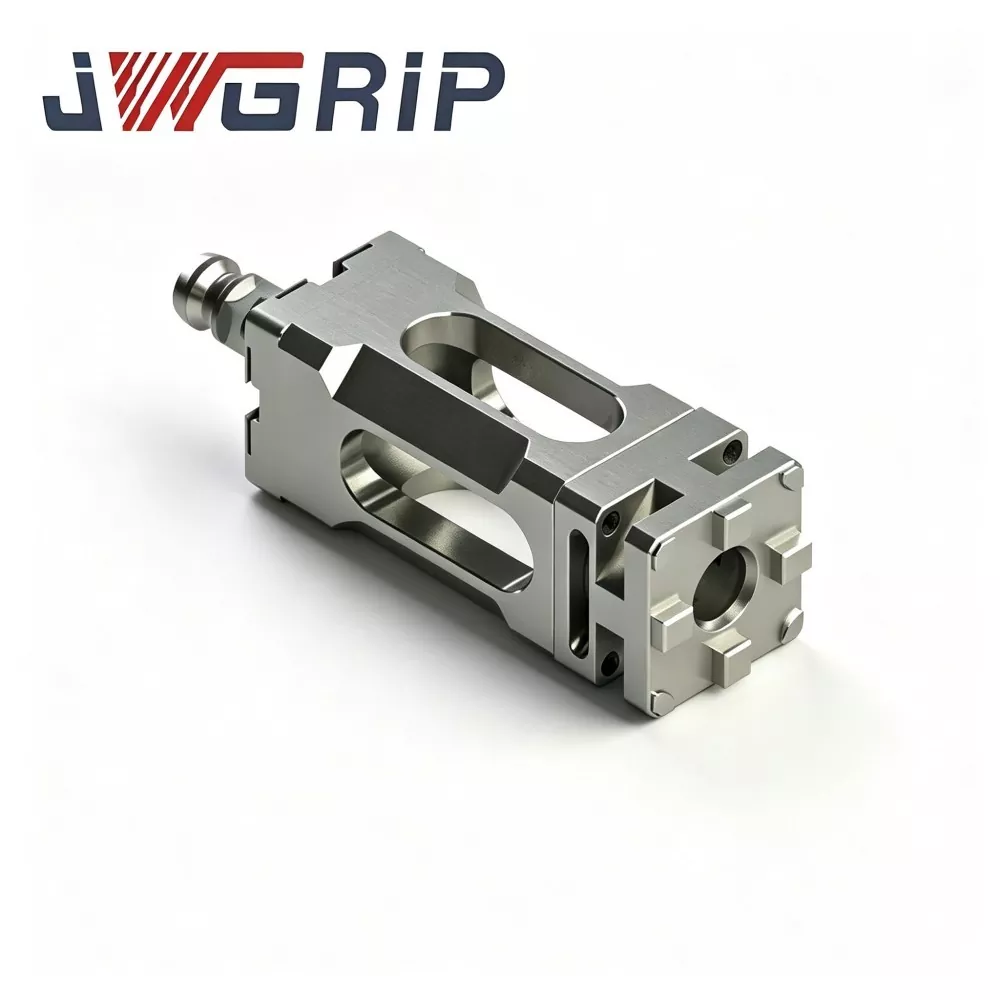
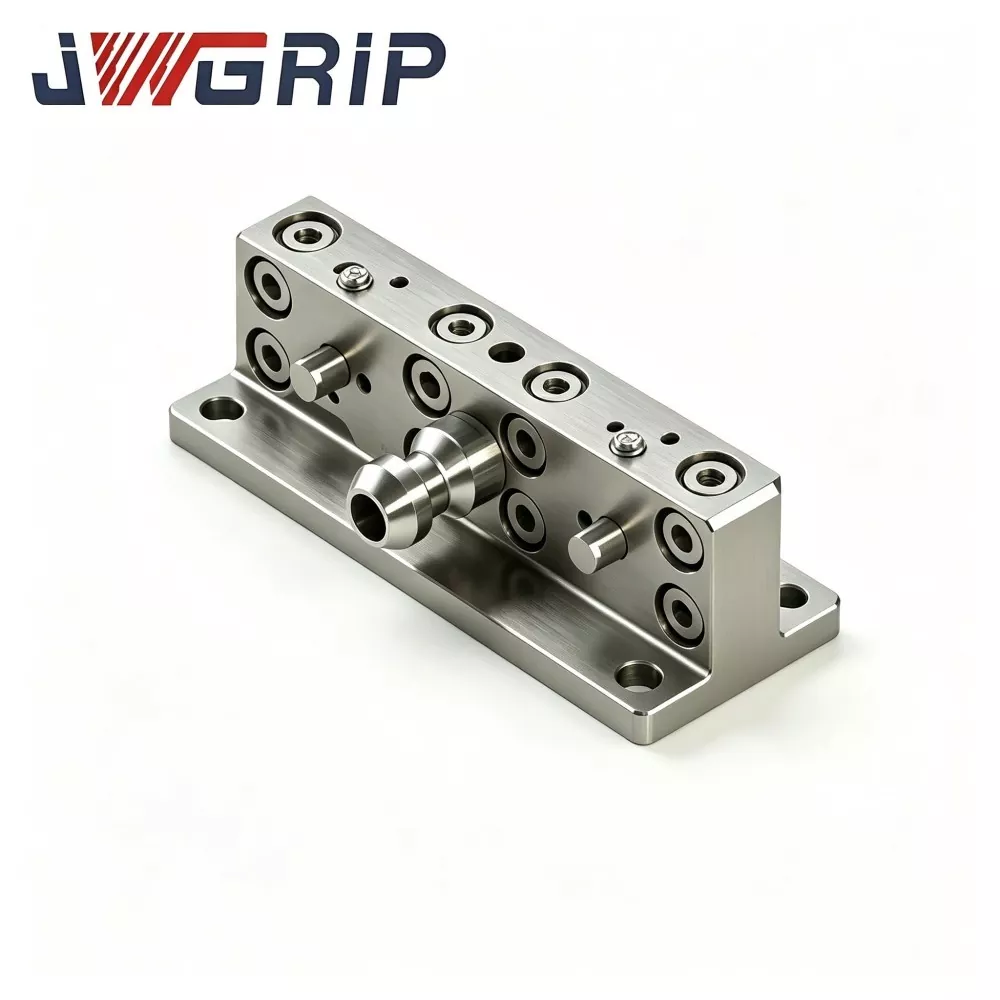
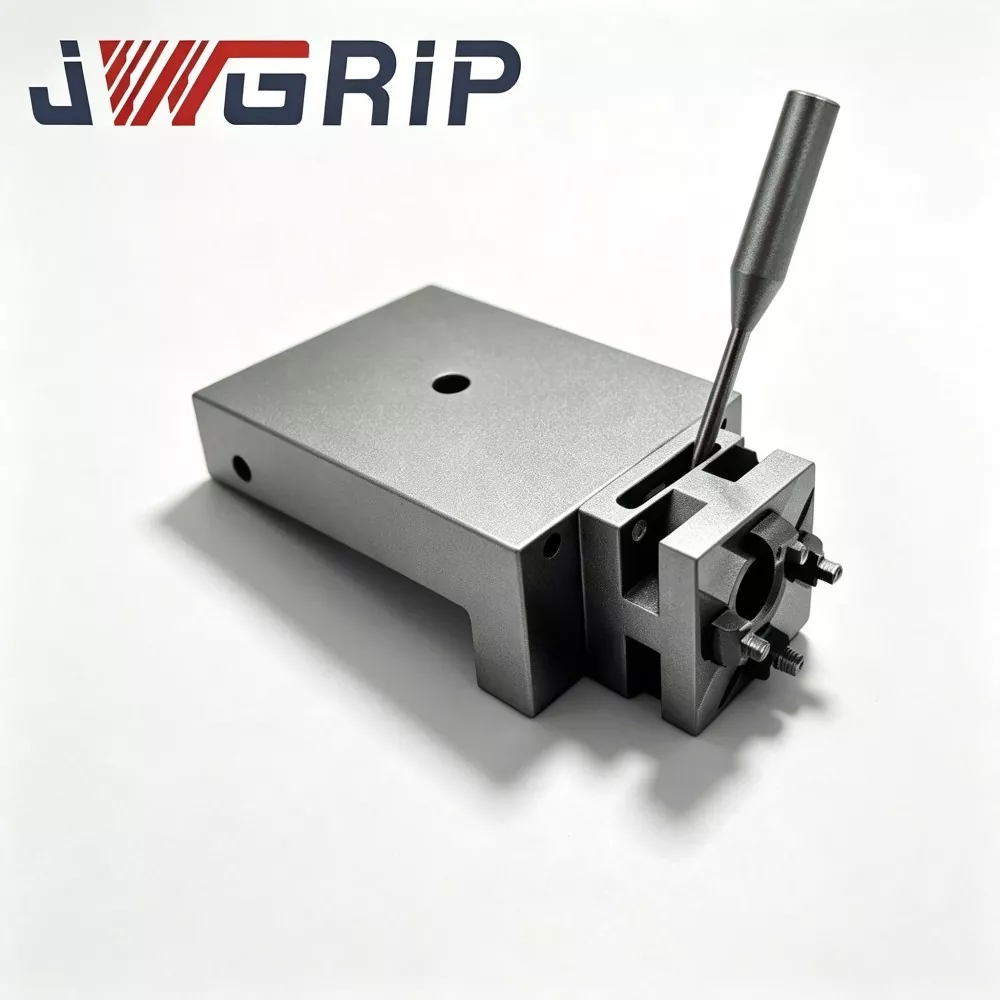
রোবট কুইক চেঞ্জ টুল চেঞ্জারের জন্য UPC হিঞ্জ লিঙ্কেজ আর্ম
JWGRIP হল চীনে রোবট কুইক চেঞ্জ টুল চেঞ্জারের জন্য UPC Hinge Linkage Arm-এর পেশাদার OEM রপ্তানিকারক। এটি একটি মূল কাঠামোগত সংযোগকারী উপাদান যা বিশেষভাবে রোবট স্বয়ংক্রিয় ফিক্সচার সোয়াপ এবং মনুষ্যবিহীন CNC নমনীয় উত্পাদন কোষগুলির জন্য ডিজাইন করা হয়েছে। রোবট এন্ড ইফেক্টর এবং ইউপিসি জিরো-পয়েন্ট প্যালেট সেটের মধ্যে মূল শক্তি-প্রচারের মাধ্যম হিসাবে পরিবেশন করা, এই অপ্টিমাইজ করা কব্জা সংযোগ আর্মটি রোবট অক্ষ গতির মাধ্যমে সম্পূর্ণরূপে শূন্য-পয়েন্ট প্যালেটগুলির যান্ত্রিক লকিং এবং আনলকিং উপলব্ধি করে, অতিরিক্ত বায়ুসংক্রান্ত এবং হাইড্রোলিক ড্রাইভিং ডিভাইসের প্রয়োজনীয়তা দূর করে।
রোবট কুইক চেঞ্জ টুল চেঞ্জারের জন্য UPC হিঞ্জ লিঙ্কেজ আর্ম একটি উচ্চ-নির্ভুলতা অপ্টিমাইজ করা কব্জা সংযোগ যান্ত্রিক কাঠামো গ্রহণ করে, যা রোবট রৈখিক গতিকে স্থিতিশীল এবং নির্ভরযোগ্য প্যালেট ক্ল্যাম্পিং এবং আনলকিং অ্যাকশনে রূপান্তরিত করে। উচ্চ-শক্তির খাদ স্ট্রাকচারাল স্টিল থেকে তৈরি, পণ্যটি অভ্যন্তরীণ প্রক্রিয়াকরণের চাপ দূর করতে এবং দীর্ঘমেয়াদী কাঠামোগত স্থিতিশীলতা নিশ্চিত করতে রুক্ষ মেশিনিংয়ের পরে কঠোর চাপ-ত্রাণ চিকিত্সার মধ্য দিয়ে যায়।
কব্জা জয়েন্ট পৃষ্ঠতল নির্ভুল নাকাল সঙ্গে সমাপ্ত হয়, মসৃণ চক্রীয় সংযোগ আন্দোলন এবং চমৎকার পরিধান প্রতিরোধের সক্ষম. একটি ভাসমান ক্ষতিপূরণ ফাংশন দিয়ে সজ্জিত, লিঙ্কেজ আর্মটি রোবট ডকিংয়ের সময় পুনরাবৃত্ত পজিশনিং ত্রুটিগুলিকে শোষণ করতে পারে, কার্যকরভাবে উপাদান জ্যামিং এবং ক্ষুদ্র প্রান্তিককরণ বিচ্যুতির কারণে কাঠামোগত ক্ষতি এড়াতে পারে। স্বয়ংক্রিয় সিএনসি উত্পাদন কোষ এবং লাইট-আউট উত্পাদন কর্মশালায় ব্যাপকভাবে প্রয়োগ করা হয়, এটি দীর্ঘ-চক্র মানবহীন প্যালেট এক্সচেঞ্জ অপারেশনগুলির স্থায়িত্ব এবং ধারাবাহিকতাকে ব্যাপকভাবে উন্নত করে।
ঐতিহ্যগত রোবট প্যালেট-পরিবর্তন সমাধান
1. বেশিরভাগ সমাধান শূন্য-পয়েন্ট লকিং এবং আনলকিং সম্পূর্ণ করতে বাহ্যিক এয়ার সিলিন্ডার বা রোবট ফ্ল্যাঞ্জে মাউন্ট করা হাইড্রোলিক অ্যাকুয়েটরগুলির উপর নির্ভর করে। এটি হাতের শেষের ওজন বাড়ায়, অতিরিক্ত গ্যাস-তরল পাইপিং লেআউটের প্রয়োজন, এবং ফুটো এবং ব্যর্থতার ঝুঁকি বহুগুণ করে।
2. উচ্চ-ঘনত্বের স্বয়ংক্রিয় উত্পাদন কোষে, অত্যধিক পেরিফেরাল পাইপলাইনগুলি রোবট গতির গতিপথে হস্তক্ষেপ করে এবং কার্যকর কাজের স্থান সঙ্কুচিত করে।
3. সরল অনমনীয় সংযোগকারী অস্ত্রগুলি রোবট ডকিংয়ের সময় ছোট অবস্থানের অফসেটের জন্য ক্ষতিপূরণ দিতে পারে না। ছোট পজিশনিং মিসলাইনমেন্ট অস্বাভাবিক চাপ, যান্ত্রিক জ্যামিং এবং এমনকি জিরো-পয়েন্ট প্যালেট লকিং স্ট্রাকচারের স্থায়ী ক্ষতি তৈরি করে, যা লাইট-আউট উত্পাদনের জন্য সরঞ্জামের ডাউনটাইম বাড়ায়।
মূল নকশা সুবিধা
· উচ্চ-শক্তির মিশ্র স্ট্রাকচারাল স্টিল থেকে তৈরি এবং কাটা-প্ররোচিত অভ্যন্তরীণ চাপ দূর করার জন্য রুক্ষ-মেশিনিং-এর পরে স্ট্রেস-রিলিভিং ট্রিটমেন্টের মাধ্যমে প্রক্রিয়া করা হয়
· কবজা জয়েন্টের যোগাযোগের পৃষ্ঠগুলি মসৃণ চক্রীয় সংযোগের গতি এবং নিম্ন উপাদান পরিধানের গ্যারান্টি দেওয়ার জন্য নির্ভুলভাবে গ্রাইন্ডিংয়ের মধ্য দিয়ে যায়
· বিল্ট-ইন লিঙ্কেজ ফ্লোটিং ফাংশন ডকিংয়ের সময় রোবটের পুনরাবৃত্তি অবস্থান সহনশীলতার কারণে সৃষ্ট ক্ষুদ্র প্রান্তিককরণ ত্রুটিগুলি শোষণ করে
· প্যালেট লক-আনলক ক্রিয়াগুলি সম্পূর্ণরূপে রোবট অক্ষের গতিবিধি দ্বারা চালিত হয়, তরল-শক্তি সহায়ক হার্ডওয়্যার নির্মূল করে
· স্ট্যান্ডার্ড UPC-সিরিজ জিরো-পয়েন্ট প্যালেটগুলির সাথে সরাসরি সামঞ্জস্যপূর্ণ
একাধিক স্বয়ংক্রিয় সেল ইন্টিগ্রেটর থেকে প্রতিক্রিয়া যাচাই করে যে এই লিঙ্কেজ আর্মটি রোবট এন্ড-অফ-আর্ম সেটআপগুলিকে স্ট্রীমলাইন করে, পেরিফেরাল অক্জিলিয়ারী যন্ত্রাংশের পরিমাণ হ্রাস করে এবং দীর্ঘ-চক্র অনুপস্থিত উত্পাদনের অধীনে স্বয়ংক্রিয় প্যালেট-সোয়াপ নির্ভরযোগ্যতাকে শক্তিশালী করে।
আবেদনের মান
রোবট এন্ড-ইফেক্টর কুইক-চেঞ্জ ইউনিটের জন্য একটি যান্ত্রিক ট্রানজিশন এক্সিকিউশন কম্পোনেন্ট হিসেবে, রোবট কুইক চেঞ্জ টুল চেঞ্জারের জন্য JWGRIP UPC Hinge Linkage Arm UPC-স্ট্যান্ডার্ড রোবট কুইক চেঞ্জ টুল চেঞ্জারের সাথে পেয়ার করার উদ্দেশ্যে তৈরি করা হয়েছে। এটি টুল ম্যাগাজিন এবং রোবট এন্ড ইফেক্টরগুলির মধ্যে সুইং ট্রানজিশন এবং অঙ্গবিন্যাস ফাইন-টিউনিং ক্ষতিপূরণ চ্যালেঞ্জগুলি সমাধান করে।
রোবট স্বয়ংক্রিয় টুল-পরিবর্তন চক্রের সময়, অবস্থানগত বিচ্যুতি প্রায় অনিবার্য, রোবট জয়েন্ট পজিশনিং সহনশীলতা, টুল-ম্যাগাজিন ইনস্টলেশন অফসেট এবং স্ব-ওজনে ফিক্সচার বিচ্যুতি দ্বারা ট্রিগার হয়। অনমনীয় স্থির সংযোগ কাঠামো ডকিংয়ের উপর কঠোর কঠোর প্রভাব তৈরি করবে।
ছোটখাট পরিণতি: দ্রুত পরিবর্তন প্লেট লোকেটিং পিন ঘর্ষণ এবং ডকিং জ্যামিং
গুরুতর পরিণতি: রোবট রিডুসার ক্ষতি, দ্রুত-পরিবর্তন অভ্যন্তরীণ লকিং সমাবেশগুলির ধ্বংস, পুরো দ্রুত-পরিবর্তন সিস্টেমের জন্য সংক্ষিপ্ত পরিষেবা জীবন
প্রচলিত অনমনীয় সংযোগগুলির শূন্য কৌণিক ভাসমান ক্ষতিপূরণ ক্ষমতা থাকে, যা ফিক্সচার ইনস্টলেশন নির্ভুলতার উপর অত্যন্ত কঠোর প্রয়োজনীয়তা রাখে। এমনকি ক্ষুদ্র মাউন্টিং মিসলাইনমেন্ট প্রকল্প স্থাপনের সময় অন-সাইট ডকিং ব্যর্থতা এবং যান্ত্রিক বাধা সৃষ্টি করবে।
JWGRIP কব্জা লিঙ্কেজ আর্ম বিশেষ কব্জা-সুইং লিঙ্কেজ আর্কিটেকচার ব্যবহার করে। উচ্চ সামগ্রিক কাঠামোগত অনমনীয়তা সংরক্ষণ করার সময়, এটি সামঞ্জস্যযোগ্য ভাসমান ক্ষতিপূরণ প্রদান করে:
ডকিং এবং বাফার যান্ত্রিক প্রভাব বল সময় অফসেট অবস্থান বিচ্যুতি
রোবট এবং দ্রুত পরিবর্তন টুল পরিবর্তনকারীদের জন্য নির্ভুলতা প্রয়োজনীয়তা শিথিল করুন
স্ব-অভিযোজিত টুল ডকিং সারিবদ্ধকরণ এবং মসৃণ রোবট গ্র্যাব-এন্ড-রিলিজ আন্দোলনগুলি উপলব্ধি করুন
রোবট শেষ-লোড সীমা সন্তুষ্ট করতে লাইটওয়েট স্পেসিফিকেশন এবং যান্ত্রিক শক্তির ভারসাম্য বজায় রাখুন
রোবট কুইক চেঞ্জ টুল চেঞ্জারের জন্য UPC Hinge Linkage Arm ব্যাপকভাবে টুল-ম্যাগাজিন ট্রানজিশন, মাল্টি-টুল রোটারি সুইচিং এবং স্বয়ংক্রিয় প্যালেট পিক-এন্ড-প্লেস কাজের জন্য ব্যবহৃত হয়। এটি অন-সাইট ডিবাগিং কাজের চাপ কমায় এবং রোবট দ্রুত-পরিবর্তন কর্মপ্রবাহের স্থিতিশীলতা ও পরিষেবা জীবন বাড়ায়। এটি JWGRIP UPC-সম্মত রোবট দ্রুত-পরিবর্তন ওয়ার্কস্টেশন নির্মাণের জন্য একটি গুরুত্বপূর্ণ যান্ত্রিক সংযোগ আনুষঙ্গিক হিসাবে কাজ করে।
অভ্যন্তরীণ কাঠামোগত বিন্যাস
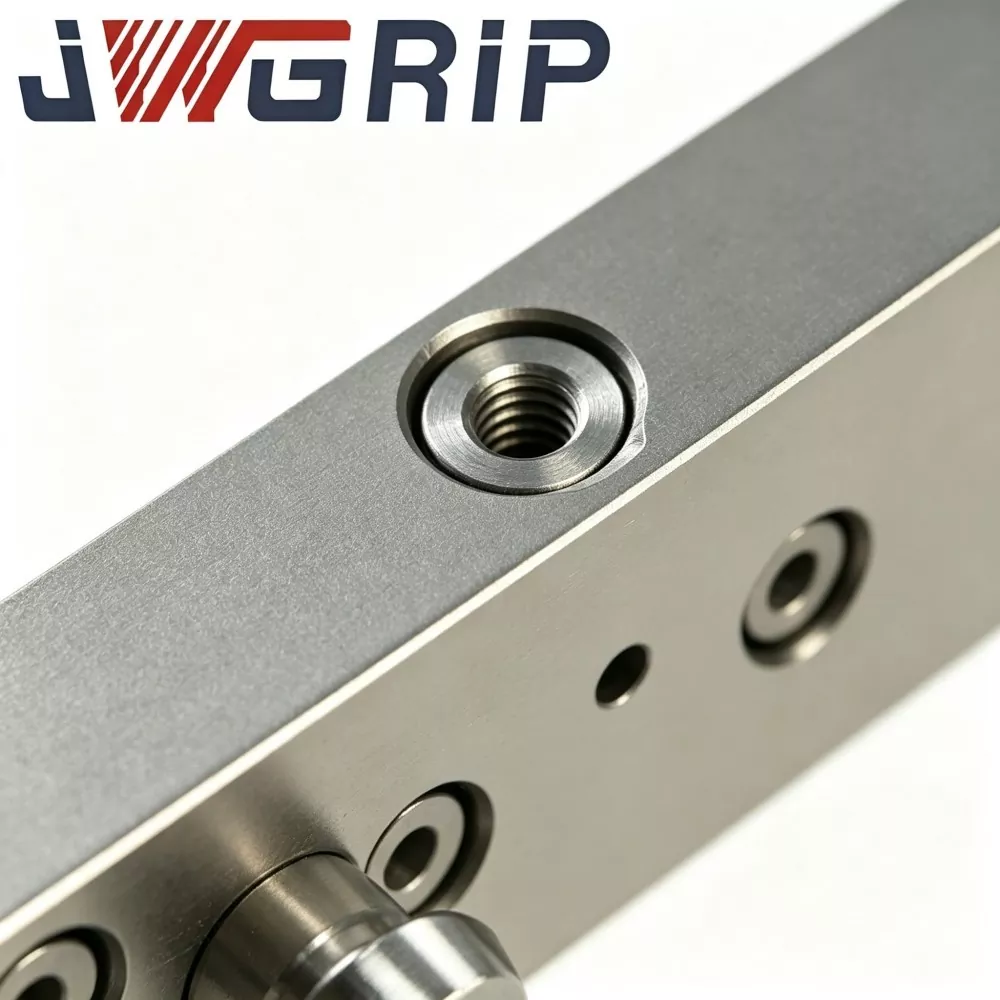
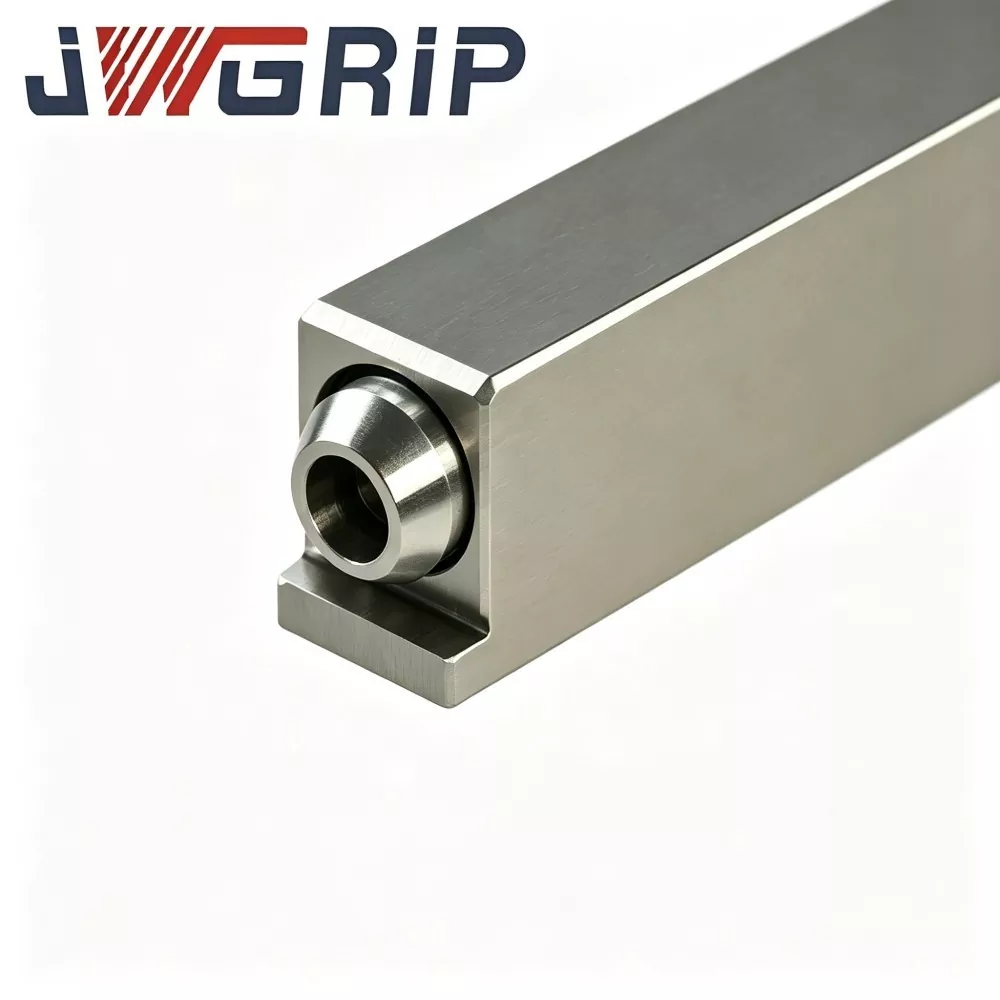
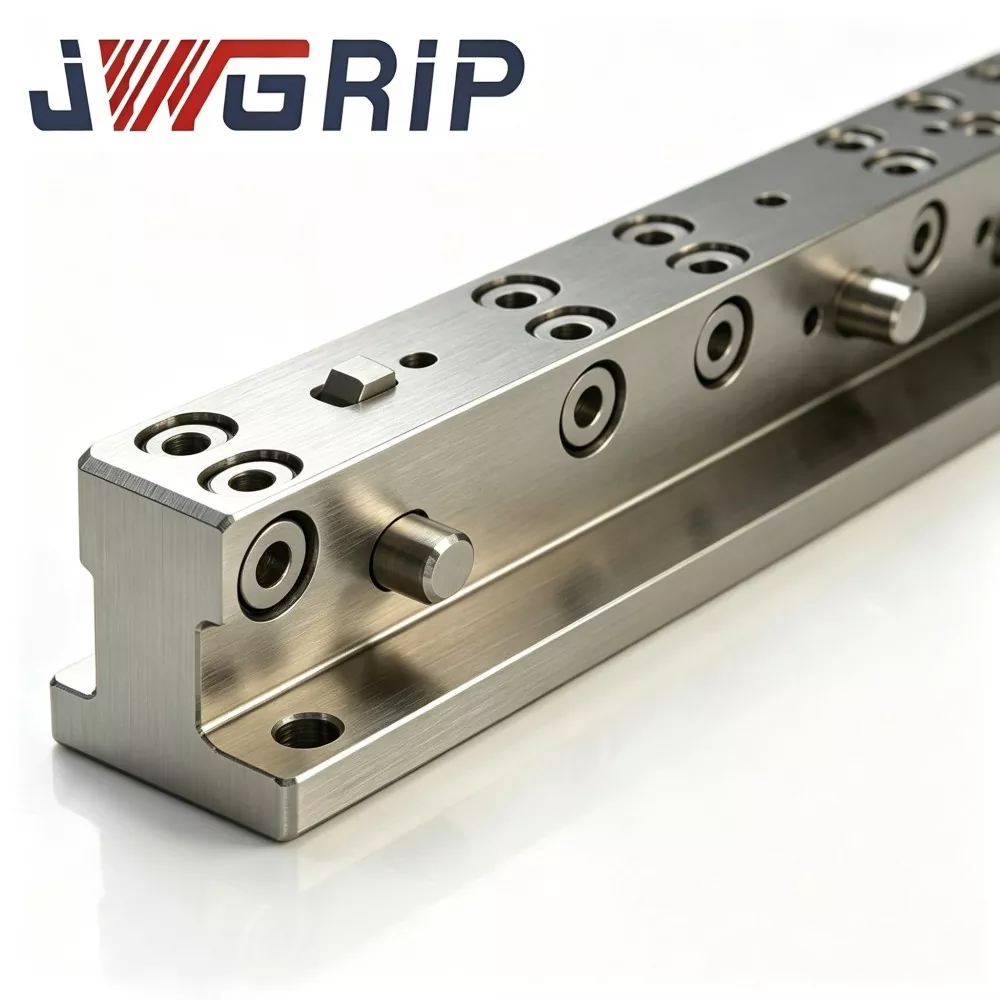
JWGRIP UPC Hinge Linkage Arm একাধিক মূল মডিউল থেকে একত্রিত করা হয়েছে: প্রধান লিঙ্কেজ বডি, ডুয়াল-হিং রোটেটিং জয়েন্ট, UPC-স্ট্যান্ডার্ড কুইক-চেঞ্জ ডকিং ফ্ল্যাঞ্জ, মাউন্টিং বেস, লিমিট স্টপ স্ট্রাকচার, পাশাপাশি লুব্রিকেশন-সিলিং অ্যাসেম্বলি।
প্রধান সংযোগ বডি: স্পষ্টতা-মেশিনযুক্ত উচ্চ-শক্তি মহাকাশ-গ্রেড অ্যালুমিনিয়াম খাদ
কব্জা ঘূর্ণমান শ্যাফ্ট: উচ্চ-শক্তির খাদ ইস্পাত নিভে যাওয়া এবং টেম্পারিং তাপ চিকিত্সার সাথে প্রক্রিয়া করা হয়
প্রতিটি ঘূর্ণায়মান শ্যাফ্ট পরিধান-প্রতিরোধী বুশিং প্লাস ডাস্ট-প্রুফ সিলিং স্ট্রাকচার, কাটিং কুল্যান্ট, ওয়ার্কশপের ধুলো এবং ধাতব চিপগুলিকে ঘূর্ণন ঘর্ষণ জোড়ায় প্রবেশ করতে বাধা দেয়।
একটি ইন্টারফেস রোবট কুইক-চেঞ্জ টুল চেঞ্জার ফ্ল্যাঞ্জের সাথে সংযোগ করে; বিপরীত প্রান্তটি টুল-ম্যাগাজিন-সাইড ফিক্সচার বা টুল অ্যাডাপ্টারের সাথে সংযোগ করে
কাজের প্রক্রিয়া
1. যখন রোবট টুল-চেঞ্জিং মুভমেন্ট চালায়, তখন রোবট এন্ড ইফেক্টর পুরো লিঙ্কেজ আর্ম চালায়।
2. দ্রুত-পরিবর্তন ডকিং পর্যায়ে, কব্জা জয়েন্টগুলি পূর্ব-নির্ধারিত কৌণিক সুযোগের মধ্যে সুইংকে ভাসতে দেয় যাতে পজিশনিং ত্রুটি এবং ফিক্সচার ইনস্টলেশন মিসলাইনমেন্ট প্রতিরোধ করা যায়। ফ্লোটিং ক্ষতিপূরণ শুধুমাত্র ডকিং প্রান্তিককরণের সময় সক্রিয় হয়।
3. একবার দ্রুত-পরিবর্তন লকিং শেষ হয়ে গেলে, সীমিত স্টপ স্ট্রাকচার অ্যাঙ্গেজ এবং কব্জা জয়েন্টগুলিকে লক করে। লিংকেজ আর্মটি সমস্ত সুইং মোশন অক্ষম করে অনমনীয় অবস্থায় রূপান্তরিত হয়, যা পরবর্তী মেশিনিং পদ্ধতিতে স্থিতিশীল টুল ভঙ্গি নিশ্চিত করে।
মূল প্রতিযোগিতামূলক শক্তি
1. ±3° ফ্লোটিং কব্জা অফসেট ক্ষতিপূরণ ডিজাইন রোবট পজিশনিং বিচ্যুতি এবং ফিক্সচার মাউন্টিং মিসলাইনমেন্ট, বাফার ডকিং সংঘর্ষের শক্তি শোষণ করে। দ্রুত-পরিবর্তন প্লেট এবং রোবট রিডুসারের হার্ড-সংঘর্ষের ক্ষতি প্রতিরোধ করে এবং সাইটে ইনস্টলেশনের নির্ভুলতা মান সহজ করে।
2. হালকা-ওজন কিন্তু উচ্চ-শক্তির হাইব্রিড উপাদান কনফিগারেশন লিঙ্কেজ বডির জন্য অ্যারোস্পেস-গ্রেডের উচ্চ-শক্তির অ্যালুমিনিয়াম খাদ রোবটের শেষ-লোডের বোঝা কমায়। তাপ-চিকিত্সাযুক্ত খাদ ইস্পাত কব্জা শ্যাফ্টগুলি চমৎকার পরিধান-প্রতিরোধ এবং টর্শন-প্রতিরোধীতা প্রদান করে, হালকা ওজন এবং কাঠামোগত নির্ভরযোগ্যতার মধ্যে সর্বোত্তম ভারসাম্য বজায় রাখে।
3. সেল্ফ-এনগেজড বিল্ট-ইন লিমিট স্টপ মেকানিজম স্বিং ডিগ্রী-অফ-স্বাধীনতা ডকিং এবং লকিং সম্পূর্ণ হওয়ার পরপরই স্বয়ংক্রিয়ভাবে লক হয়ে যায়। মেশিনিং অবস্থায় সম্পূর্ণ অনমনীয়তা বজায় রাখে এবং টুল কাঁপানো দূর করে। এটি এক ইউনিটে ডকিং-ফেজ ভাসমান ক্ষতিপূরণ এবং প্রক্রিয়াকরণ-ফেজ উচ্চ অনমনীয়তাকে একত্রিত করে।
4. ডাস্ট-সিলড রোটেটিং-শ্যাফ্ট বুশিং অ্যাসেম্বলি ধাতুর চিপ, কাটিং ফ্লুইড এবং কারখানার ধুলোকে আলাদা করে। কব্জা ঘূর্ণমান জোড়া ব্লকেজ এবং ত্বরিত ঘর্ষণ এড়িয়ে চলুন. কঠোর ওয়ার্কশপ মেশিনিং পরিবেশে ফিট করে এবং সংযোগ আর্ম পরিষেবা জীবনকাল প্রসারিত করে।
5. স্ট্যান্ডার্ড UPC-স্পেক ফ্ল্যাঞ্জ ডকিং ইন্টারফেস অতিরিক্ত ফ্ল্যাঞ্জ পরিবর্তনের কাজ ছাড়াই JWGRIP UPC রোবট দ্রুত পরিবর্তন টুল পরিবর্তনকারীদের সাথে নির্বিঘ্নে সংযোগ করে। সহজ ইনস্টলেশন এবং প্রতিস্থাপন, বাজারে মূলধারার রোবট দ্রুত পরিবর্তন সমাধানের সাথে সামঞ্জস্যপূর্ণ।
6. নমনীয় OEM অ-মানক কাস্টমাইজেশন পরিষেবা বাহুর দৈর্ঘ্য, সুইং ক্ষতিপূরণ কোণ, ফ্ল্যাঞ্জ মাউন্টিং হোল লেআউট এবং রেট করা লোড ক্ষমতা সবই সামঞ্জস্য করা যেতে পারে। কাস্টম সমাধান বিভিন্ন রোবট মডেল এবং বিভিন্ন টুল-ম্যাগাজিন লেআউট প্রয়োজনীয়তা সমর্থন করে।
অ্যাপ্লিকেশন দৃশ্যকল্প
1. FMS নমনীয় অটোমেশন ওয়ার্কস্টেশন রোবটগুলি একাধিক ফিক্সচার এবং প্যালেটগুলির জন্য স্বয়ংক্রিয় ঘূর্ণমান সুইচিং প্রয়োগ করে। JWGRIP UPC কুইক চেঞ্জ টুল চেঞ্জারের সাথে মিলে, এটি টুল-ম্যাগাজিন ইনস্টলেশন অফসেট দ্বারা তৈরি ডকিং অ্যালাইনমেন্ট সমস্যাগুলি কাটিয়ে ওঠে।
2. CNC রোবট লোডিং এবং আনলোডিং সেল রোবটগুলি ইন-মেশিন প্যালেট স্থানান্তরের জন্য ফিক্সচার প্যালেটগুলি পরিচালনা করে। কব্জা সংযোগ আর্ম ডকিং প্রভাব শোষণ করে এবং উত্পাদন পরিবর্তন-ওভার অপারেশনের জন্য ধারাবাহিকতা ও স্থিতিশীলতা উন্নত করে।
3. রোবট টুল ম্যাগাজিন বাফার ট্রানজিশন স্টেশন রোবট বারবার মাল্টি-টুল ম্যাগাজিন থেকে বিভিন্ন টুল আনে। টুল-ম্যাগাজিন ইনস্টলেশন ত্রুটি সহ্য করে এবং ডকিং ব্যর্থতার ফ্রিকোয়েন্সি কেটে দেয়।
4. ছাঁচ এবং ফিক্সচার স্বয়ংক্রিয়-সুইচ উত্পাদন লাইন ছাঁচ, ছাঁচ সন্নিবেশ এবং জিগগুলির জন্য স্বয়ংক্রিয় অদলবদল উপলব্ধি করুন। অন-সাইট ডিবাগিং শ্রম হ্রাস করুন এবং ওয়ার্কস্টেশন কমিশনিং চক্র সংক্ষিপ্ত করুন।
5. অ-মানক অটোমেশন সরঞ্জামের জন্য রেট্রোফিট বিদ্যমান রোবট এন্ড ইফেক্টরগুলিতে ফ্লোটিং-সামঞ্জস্যতা ফাংশন যোগ করুন। সম্পূর্ণ দ্রুত পরিবর্তন সমাবেশ সেট প্রতিস্থাপন করার প্রয়োজন নেই.
ইনস্টলেশন পদক্ষেপ
1. ইন্সটল করার আগে, UPC দ্রুত-পরিবর্তন ফ্ল্যাঞ্জ এবং লিঙ্কেজ-আর্ম ডকিং ফ্ল্যাঞ্জের যোগাযোগের পৃষ্ঠগুলি পরিষ্কার করুন। চিপস এবং তেল দূষণ দূর করুন, সমতল ফিটিং পৃষ্ঠ অর্জন করুন। কাত মাউন্টিং দ্বারা সৃষ্ট কবজা জয়েন্ট অতিরিক্ত চাপ প্রতিরোধ করুন।
2. নির্দিষ্ট টর্ক মানকে কঠোরভাবে অনুসরণ করে ফ্ল্যাঞ্জ সংযোগ বোল্টগুলিকে শক্ত করুন। সংযোগ-বাহুর বিকৃতি এবং কব্জা জ্যামিং এড়াতে ওভার-টর্ক বেঁধে রাখা নিষিদ্ধ।
3. অ্যাসেম্বলির পরে, কব্জা আন্দোলন চেক করতে ম্যানুয়ালি লিংকেজ আর্ম সুইং করুন স্টিকিং ছাড়াই মসৃণভাবে চলে। নিশ্চিত করুন লিমিট-স্টপ স্ট্রাকচার স্বাভাবিকভাবে কাজ করে।
4. সম্পূর্ণ রোবট টিচ-ইন ডিবাগিং। যুক্তিসঙ্গত ডকিং পদ্ধতির গতি কনফিগার করুন। হাই-স্পিড হার্ড-ইমপ্যাক্ট ডকিং নিষিদ্ধ করুন, যাতে কবজা ক্ষতিপূরণ কোণ এবং মেকানিজম ওভারলোড ঝুঁকি অতিক্রম না হয়।
5. দ্রুত-পরিবর্তন লকিং পদ্ধতি সম্পূর্ণ হওয়ার পরে, যাচাই করুন লিমিট-স্টপ মেকানিজম লিঙ্কেজ-আর্ম সুইং ফ্রিডম লক করেছে এবং কোনও টুল ওয়াবল বিদ্যমান নেই, তারপর আপনি কাজ বা মেশিনিং কাজ শুরু করতে পারেন।
6. রুটিন রক্ষণাবেক্ষণ করুন: সময়সূচীতে কব্জা শ্যাফ্টের লুব্রিকেশন পয়েন্টগুলি লুব্রিকেট করুন। খাদ sealing অংশ চারপাশে পরিষ্কার চিপ বিল্ডআপ. যখন কবজা সুইং অ্যাকশন ধীর হয়ে যায় তখন বুশিং পরিধানের অবস্থা পরিদর্শন করুন।
7. দ্রুত-পরিবর্তন লকিং শেষ হওয়ার আগে কখনই কাটিং বা ভারী-লোড প্রক্রিয়াকরণ অপারেশন চালাবেন না। পার্শ্বীয় ঘূর্ণন সঁচারক বল লোড থেকে কবজা জয়েন্টগুলোতে রক্ষা করুন এবং সংযোগ-বাহুর স্থায়ী ক্ষতি প্রতিরোধ করুন।
ত্রুটি নির্ণয় এবং সমাধান নির্দেশিকা
1. ফল্টের ঘটনা: রোবট দ্রুত পরিবর্তনের সময় ঘন ঘন ডকিং ব্যর্থতা এবং যান্ত্রিক জ্যামিং
সম্ভাব্য কারণ: অপর্যাপ্ত কব্জা সুইং ক্ষতিপূরণ পরিসীমা; অত্যধিক রোবট শিক্ষা-পথ বিচ্যুতি; স্কুইড ফ্ল্যাঞ্জ মাউন্ট করা; ধাতু চিপ কবজা শাফ্ট মধ্যে আটকে
পাল্টা ব্যবস্থা: স্বাভাবিক কব্জা সুইং কর্মক্ষমতা যাচাই; রোবট গতির গতিপথ অপ্টিমাইজ করুন; ফ্ল্যাঞ্জ সমান্তরালতা পুনরায় ক্রমাঙ্কন; খাদ-সিলিং অঞ্চলের চারপাশে চিপ ধ্বংসাবশেষ পরিষ্কার করুন
2. ফল্ট ফেনোমেনন: লকিং অ্যাকশনের পরে টুলের দোলা লাগে
সম্ভাব্য কারণ: লিমিট-স্টপ মেকানিজম অসম্পূর্ণ ব্যস্ততা; UPC দ্রুত-পরিবর্তন টুল চেঞ্জার সম্পূর্ণরূপে লক নয়; ফ্ল্যাঞ্জ মাউন্ট বোল্ট আলগা
পাল্টা ব্যবস্থা: স্টপ স্ট্রাকচারের সম্পূর্ণ সম্পৃক্ততা পরিদর্শন করুন; UPC দ্রুত-পরিবর্তন লকিং অবস্থা দুবার-চেক করুন; রি-টর্ক ফ্ল্যাঞ্জ সংযোগ বোল্ট
3. ফল্টের ঘটনা: কব্জা জয়েন্টের দোল শক্ত বা সম্পূর্ণভাবে আটকে যায়
সম্ভাব্য কারণ: চিপস এবং কাটিং কুল্যান্ট কবজা বুশিং পশা; বুশিং উপাদান পরিধান; আবর্তিত খাদ বিকৃতি
পাল্টা ব্যবস্থা: অভ্যন্তরীণ কব্জা দূষকগুলিকে বিচ্ছিন্ন করুন এবং ফ্লাশ করুন; জীর্ণ আউট bushings প্রতিস্থাপন; শ্যাফটের বিকৃতি দেখা দিলে সম্পূর্ণ লিঙ্কেজ আর্ম প্রতিস্থাপন করুন
4. ফল্ট প্রপঞ্চ: লিঙ্কেজ-বাহুর বিকৃতি বা ফাটল ক্ষতি
সম্ভাব্য কারণ: অপারেটিং লোড রেট করা সর্বোচ্চ লোড ছাড়িয়ে গেছে; হিংস্র ডকিং প্রভাব; কাটিয়া ঘূর্ণন সঁচারক বল আনলক কবজা অবস্থার অধীনে প্রয়োগ
পাল্টা ব্যবস্থা: ব্যবহার বন্ধ করুন এবং লিঙ্কেজ আর্ম প্রতিস্থাপন করুন; ব্যবহারিক লোড পরামিতি পুনরায় মূল্যায়ন; মেশিনিং স্টার্টআপের আগে দ্রুত-পরিবর্তন লকিং সমাপ্তি নিশ্চিত করুন
প্যাকেজিং এবং চালান ব্যবস্থা
সারফেস অ্যান্টি-রাস্ট ট্রিটমেন্ট প্রতিটি JWGRIP UPC কব্জা লিঙ্কেজ হাতের জন্য প্রয়োগ করা হয়। কবজা শ্যাফ্টের অবস্থানগুলি অ্যান্টি-রাস্ট গ্রীস দিয়ে লেপা হয়, তারপর প্রতিটি একক ইউনিট পৃথকভাবে PE প্রতিরক্ষামূলক ব্যাগ দিয়ে প্যাক করা হয়।
ছোট-ব্যাচের অর্ডার ভারী-শুল্ক কার্টন দিয়ে প্যাক করা হয়। বাল্ক প্রজেক্ট অর্ডারগুলি বাফার প্যাডিং উপাদানের সাথে লাগানো শক-প্রুফ কাঠের কেস গ্রহণ করে, যা ট্রানজিট ক্ষতির বিরুদ্ধে ফ্ল্যাঞ্জ ডকিং ফেস এবং কব্জা ঘূর্ণমান সমাবেশগুলিকে রক্ষা করে।
সম্পূর্ণ ইনস্টলেশন-কমিশনিং প্রযুক্তিগত নথি প্রতিটি চালানের মধ্যে আবদ্ধ করা হয়।
স্ট্যান্ডার্ড উত্পাদন লিড-টাইম: 10-17 কার্যদিবস। নির্বাচিত স্ট্যান্ডার্ড স্পেসিফিকেশন রেডি-টু-শিপ স্টক বজায় রাখে।
বিনামূল্যে নমুনা মূল্যায়ন উপলব্ধ; নমুনা মালবাহী খরচ ক্রেতাদের দ্বারা গ্রহণ করা প্রয়োজন.
OEM নন-কাস্টম অর্ডারগুলি হাতের দৈর্ঘ্য, ক্ষতিপূরণ কোণ এবং সেইসাথে ফ্ল্যাঞ্জ হোল লেআউটের জন্য পরিবর্তন সমর্থন করে।
বিক্রয়োত্তর সমর্থন
প্রযুক্তিগত ডকুমেন্টেশন এবং দূরবর্তী অনলাইন নির্দেশিকা ইনস্টলেশন এবং কমিশনিং সমস্যার জন্য দেওয়া হয়।
পরিধানযোগ্য খুচরা যন্ত্রাংশ যেমন কব্জা বুশিংগুলি স্বাধীনভাবে ক্ষেত্র প্রতিস্থাপনের জন্য ক্রয় করা যেতে পারে।
বাল্ক প্রজেক্ট অর্ডারের জন্য, প্রদত্ত অন-সাইট কমিশনিং পরিষেবা অনুরোধের ভিত্তিতে ব্যবস্থা করা যেতে পারে।
FAQ
প্রশ্ন 1: JWGRIP UPC কব্জা লিংকেজ আর্ম মেশিনিং কাটিং টর্ক বহন করতে পারে?
উত্তর: না। রোবট কুইক চেঞ্জ টুল চেঞ্জারের জন্য UPC হিঞ্জ লিঙ্কেজ আর্ম শুধুমাত্র দ্রুত পরিবর্তন ডকিং ফেজের জন্য ভাসমান ক্ষতিপূরণ প্রদান করে। লক করার পর, লিমিট-স্টপ স্ট্রাকচার সব সুইং মুভমেন্ট লক করে দেয়। মেশিনিং কাটিং লোড অবশ্যই JWGRIP UPC দ্রুত পরিবর্তন টুল চেঞ্জার দ্বারা সম্পূর্ণরূপে বহন করতে হবে। কবজা জয়েন্টগুলোতে কখনই টর্ক কাটা উচিত নয়।
প্রশ্ন 2: সুইং ক্ষতিপূরণ কোণ আপগ্রেড কি সম্ভব?
উত্তর: স্ট্যান্ডার্ড স্পেসিফিকেশন ±3° সুইং ক্ষতিপূরণ সহ আসে। বৃহত্তর ক্ষতিপূরণ কোণ OEM কাস্টমাইজেশন পরিষেবার মাধ্যমে উপলব্ধি করা যেতে পারে। অনুগ্রহ করে নোট করুন প্রসারিত ক্ষতিপূরণ কোণ সামগ্রিক কাঠামোগত অনমনীয়তা হ্রাস করবে, রোবট শেষ-লোড মূল্যায়ন সেই অনুযায়ী প্রয়োজন হবে।
প্রশ্ন 3: এটি কি তৃতীয় পক্ষের নন-ইউপিসি রোবট দ্রুত পরিবর্তন প্লেট সমর্থন করে?
উত্তর: স্ট্যান্ডার্ড সংস্করণ ইউপিসি-স্ট্যান্ডার্ড ফ্ল্যাঞ্জ ইন্টারফেস গ্রহণ করে। কাস্টমাইজড ফ্ল্যাঞ্জ হোল লেআউট বিকল্প দ্রুত পরিবর্তন সিস্টেম মানিয়ে প্রক্রিয়া করা যেতে পারে.
Q4: পরা কবজা বুশিং আলাদাভাবে প্রতিস্থাপন করা যেতে পারে?
উঃ হ্যাঁ। বুশিংগুলি পরিধানযোগ্য অতিরিক্ত উপাদান হিসাবে সংজ্ঞায়িত করা হয় এবং পৃথকভাবে সংগ্রহ এবং অদলবদল করা যেতে পারে। ঘূর্ণায়মান শ্যাফ্ট বিকৃতির শিকার হলে, সম্পূর্ণ সংযোগ-বাহু প্রতিস্থাপন প্রয়োজন।
প্রশ্ন 5: এই লিঙ্কেজ আর্ম কি ভারী-পেলোড রোবট অ্যাপ্লিকেশনের জন্য উপযুক্ত?
উত্তর: স্ট্যান্ডার্ড মডেল সর্বাধিক 80 কেজি রোবট এন্ড-লোড সমর্থন করে। ভারী-লোড পরিস্থিতির জন্য চাঙ্গা কাস্টম ভেরিয়েন্ট নির্বাচন করা উচিত। চূড়ান্ত নির্বাচনের আগে সর্বদা রোবট এন্ড-লোড রেটিং নিশ্চিত করুন।
নির্বাচনের রেফারেন্স পয়েন্ট
JWGRIP UPC কব্জা লিঙ্কেজ আর্ম ফাংশন ফ্লোটিং ট্রানজিশন মেকানিক্যাল হার্ডওয়্যার হিসাবে রোবট দ্রুত পরিবর্তন সিস্টেমের জন্য। এর মূল মান ডকিং পর্যায়ে অবস্থান বিচ্যুতি প্রভাব অফসেটিং এবং রোবট অটোমেশন ওয়ার্কস্টেশনের জন্য ডিবাগিং অসুবিধা কমায়।
প্রথমে রোবটের প্রকৃত শেষ-লোড রেটিং নিশ্চিত করুন; পণ্য রেট লোড ক্ষমতা অতিক্রম না.
ডকিং ফ্ল্যাঞ্জ ইউপিসি-স্ট্যান্ডার্ড স্পেসিফিকেশনের সাথে মেলে তা যাচাই করুন।
বড় ফিক্সচার ইনস্টলেশন অফসেট সহ প্রকল্পগুলির জন্য, আপনি কাস্টম তৈরি বৃহত্তর সুইং-ক্ষতিপূরণ কোণ বিবেচনা করতে পারেন, এদিকে সামগ্রিক কাঠামোগত অনমনীয়তা অবশ্যই ব্যাপকভাবে মূল্যায়ন করা উচিত।
ডাস্ট-প্রুফ সিলিং এবং ইন্টিগ্রেটেড লিমিট-স্টপ স্ট্রাকচার দিয়ে সজ্জিত সমাপ্ত ইউনিটকে অগ্রাধিকার দিন। সহজ অরক্ষিত সংযোগ সংস্করণ এড়িয়ে চলুন, যা ধুলোবালি, চিপ-ভর্তি কর্মশালার পরিবেশে দ্রুত কব্জা পরিধানের সম্মুখীন হবে।
অনুসন্ধান পাঠান
যোগাযোগের তথ্য
-
ঠিকানা
নং 44, ড্যানিং এন্টারপ্রেনারশিপ রোড, হুমেন টাউন, ডংগুয়ান সিটি, গুয়াংডং প্রদেশ, চীন
-
টেলিফোন
-
ইমেইল
JWGRIP-এ তদন্ত পাঠাতে স্বাগতম। আমাদের পেশাদার প্রযুক্তিগত এবং বিক্রয় দল বিনামূল্যে ফিক্সচার নির্বাচন, কাস্টমাইজড সমাধান নকশা এবং সঠিক উদ্ধৃতি প্রদান করবে।
সংবাদ সুপারিশ