বাংলা ভাষার
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
শিল্প অটোমেশনের জন্য পেশাদার রোবট দ্রুত পরিবর্তন গ্রিপার সিরিজ প্রস্তুতকারক
রোবট কুইক চেঞ্জ গ্রিপার সিরিজের অটোমেশন-কেন্দ্রিক রেট্রোফিট সরবরাহকারী হিসাবে,JWGRIPট্রে কাপলিং অ্যাডাপ্টার, রোবট-এন্ড গ্রিপিং মডিউল এবং যান্ত্রিক ক্লান্তি পরীক্ষা এবং CNC ওয়ার্কশপ এবং অটোমেশন ইন্টিগ্রেটরদের জন্য প্রমিত ব্যাচ উত্পাদন সহ আর্টিকুলেটেড গ্র্যাবিং আর্মস সরবরাহ করে এবং বিদ্যমান ম্যানুয়াল-অপারেশন ওয়ার্কহোল্ডিং অবকাঠামো বজায় রেখে আংশিক-লাইন অটোমেশন অনুসরণ করে। এই রোবট-সাইড স্যুইচিং হার্ডওয়্যার সম্পূর্ণ ফিক্সচার প্রতিস্থাপন ছাড়াই প্রধান আপগ্রেড বাধাগুলি সরিয়ে দেয়। ইউপিসি জিরো পয়েন্ট পজিশনিং সিরিজের সাথে পেয়ার করা হয়েছে এবংজিরো পয়েন্ট প্যালেট সিরিজ, এটি রোবট-চালিত এবং ম্যানুয়াল-সেটআপ স্টেশনগুলির মধ্যে বিরামহীন ওয়ার্কপিস স্থানান্তরের জন্য সম্পূর্ণ স্বয়ংক্রিয় উপাদান-হ্যান্ডলিং ওয়ার্কফ্লো তৈরি করে। কঠোর যান্ত্রিক লকিং স্ট্রোক এবং অবস্থান-পিন সহনশীলতা নিয়ন্ত্রণগুলি মিশ্র ম্যানুয়াল-অটোমেশন উত্পাদন অবস্থার অধীনে দীর্ঘমেয়াদী লোকেটিং স্থিতিশীলতার গ্যারান্টি দেওয়ার জন্য ভর-উৎপাদনে প্রয়োগ করা হয়।
ফল্ট মেসেজ
প্রচুর সংখ্যক মেশিন শপ ইতিমধ্যেই পরিপক্ক ম্যানুয়াল ফিক্সচার সিস্টেমের মালিক। প্ল্যান্ট ম্যানেজাররা যখন রোবোটিক হ্যান্ডলিং চালু করার পরিকল্পনা করেন, তারা প্রায়শই ধরে নেন যে শুধুমাত্র একটি রোবট আর্ম কিনলেই লাইট-আউট উৎপাদনের ফলাফল পাওয়া যাবে। বাস্তবে, রোবট সংস্থাগুলি কেবল গতি-নির্বাহী ডিভাইস। ম্যাচিং এন্ড-ইফেক্টর স্যুইচিং হার্ডওয়্যার ছাড়া, রোবটগুলি নির্ভরযোগ্যভাবে দখল করতে পারে না, তুলতে পারে না এবং উৎপাদন সাইটে বিদ্যমান প্যালেট এবং ফিক্সচারগুলি সনাক্ত করতে পারে না।
খারাপভাবে মিলে যাওয়া রোবট গ্রিপিং হার্ডওয়্যার থেকে কোন নেতিবাচক ফলাফল আসে?
উচ্চ-গতির রোবট চলাচলের সময় আলগা কাপলিং, অফসেট দখলের অবস্থান বা দুর্ঘটনাজনিত প্যালেট ড্রপ হতে পারে। অনেক অটোমেশন প্রকল্প রোবট কন্ট্রোলারের ত্রুটির কারণে নয়, বরং রোবট ফ্ল্যাঞ্জ এবং ওয়ার্কপিস ক্যারিয়ারের মধ্যে অসঙ্গত সংযোগ হার্ডওয়্যারের কারণে কম আপটাইম ভোগ করে।
রোবট হার্ডওয়্যার যোগ করার পরে আপনি কীভাবে বিদ্যমান ম্যানুয়াল-সেটআপ ওয়ার্কফ্লোগুলি সংরক্ষণ করবেন?
অনেক প্রারম্ভিক অটোমেশন ট্রান্সফরমেশন স্কিম ওয়ার্কশপকে পূর্ণ-স্বয়ংক্রিয় মোড বেছে নিতে এবং সুবিধাজনক ম্যানুয়াল হস্তক্ষেপ পরিত্যাগ করতে বাধ্য করে। বাস্তব-বিশ্বের ছোট-ব্যাচ-মিশ্র উত্পাদনে, অপারেটরদের এখনও ম্যানুয়ালি বিশেষ-আকৃতির ফাঁকা লোড করতে হবে, আধা-সমাপ্ত অংশগুলি পরিদর্শন করতে হবে বা জরুরী ওয়ার্কপিস বিচ্ছিন্নভাবে পরিচালনা করতে হবে।
রোবট-এন্ড স্যুইচিং হার্ডওয়্যার কি শুধুমাত্র সম্পূর্ণরূপে-অনক্ষিত ভর উৎপাদনের জন্য প্রয়োগ করা হয়?
এটি একটি সাধারণ ভুল বোঝাবুঝি। এটি আধা-স্বয়ংক্রিয় হাইব্রিড-মোড ওয়ার্কশপের জন্য দুর্দান্ত মূল্য সরবরাহ করে। অপারেটররা জটিল ম্যানুয়াল প্রস্তুতির কাজ অফলাইনে শেষ করতে পারে, এবং রোবটগুলি পুনরাবৃত্তিমূলক প্যালেট পরিবহনের কাজগুলির দায়িত্ব নেয়৷
কার্যকরী পার্থক্য
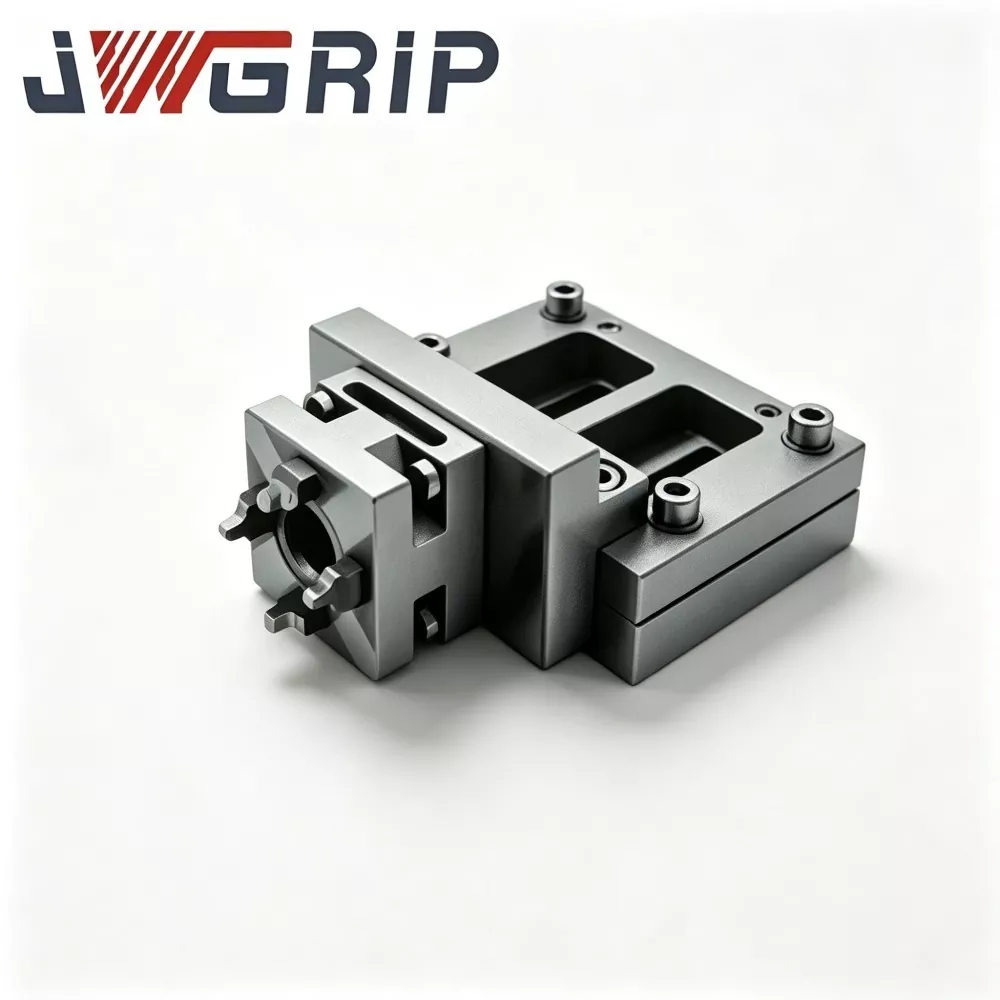
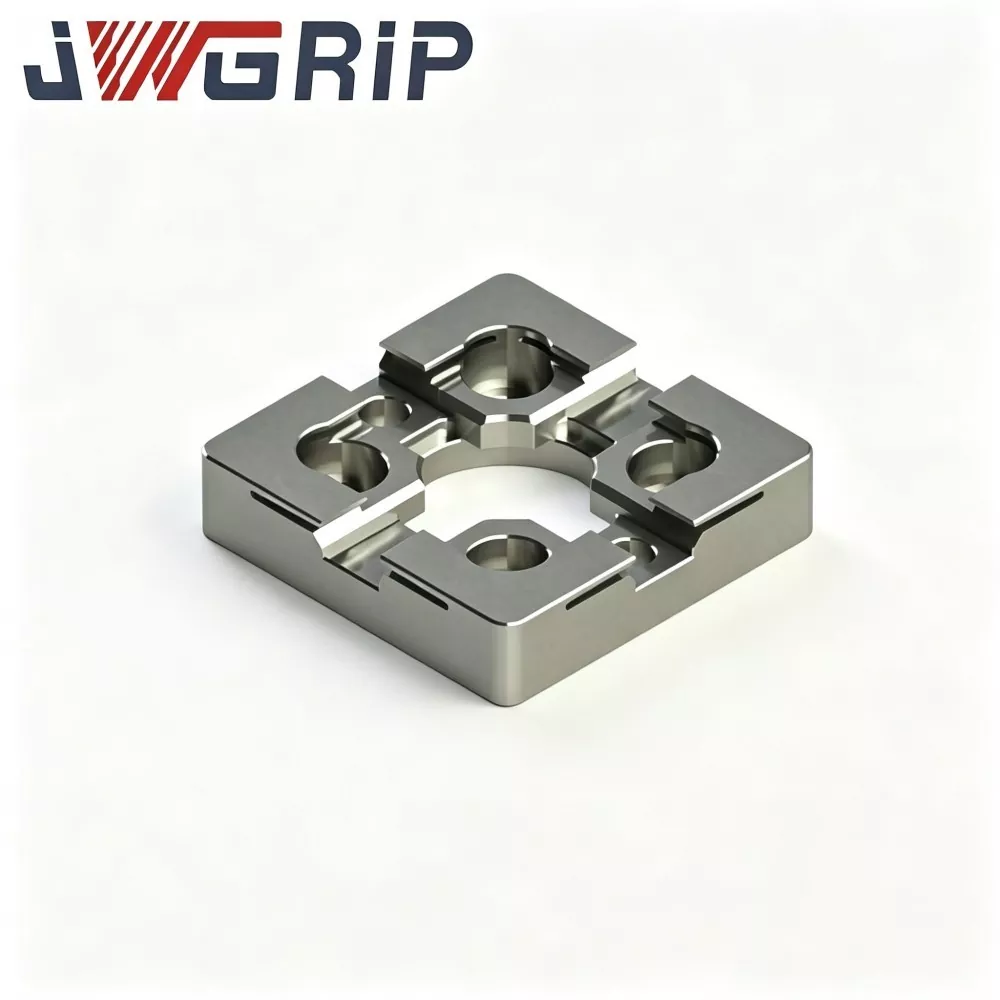
রোবট দ্রুত পরিবর্তন গ্রিপার ট্রে কাপলিং: এই মধ্যবর্তী সংযোগকারী উপাদানটি গ্রিপিং মডিউল এবং লক্ষ্য প্যালেটগুলির মধ্যে স্থিতিশীল যান্ত্রিক মিল সম্পর্ক স্থাপন করে। এটি রোবট মোশন পজিশনিং ত্রুটির দ্বারা উত্পন্ন ক্ষুদ্র অবস্থানের বিচ্যুতি শোষণ করে, উচ্চ-গতির স্থানান্তর চক্রের সময় যান্ত্রিক কাঠামোর মধ্যে কঠোর সংঘর্ষের ক্ষতি এড়ায়।
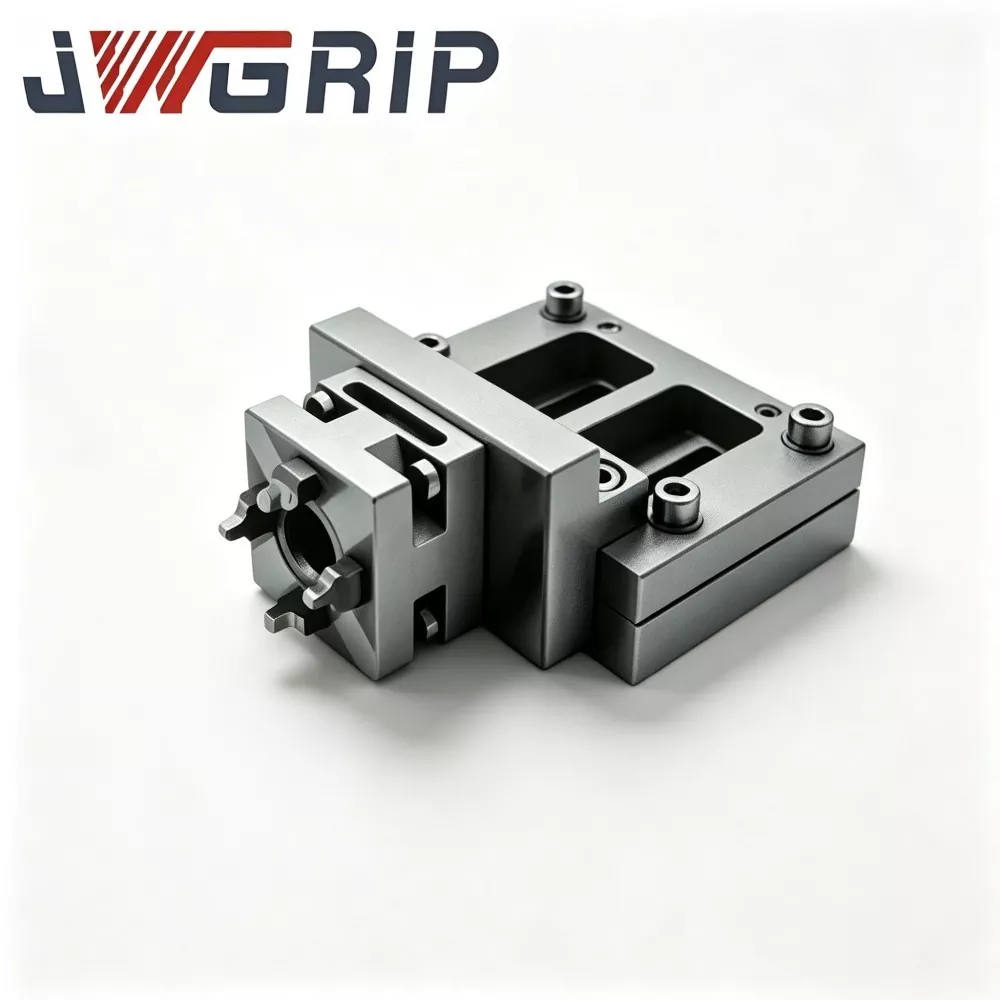
N160 রোবট দ্রুত পরিবর্তন গ্রিপার মডিউল: এই মূল ফ্ল্যাঞ্জ-মাউন্ট করা মডিউলটি রোবট আউটপুট ফ্ল্যাঞ্জে সরাসরি ইনস্টল করা বেস ইউনিট হিসাবে কাজ করে। এটি পরবর্তী গ্র্যাবিং আর্মসের জন্য স্ট্যান্ডার্ডাইজড লকিং ইন্টারফেস প্রদান করে, রোবট প্রোগ্রামের পরামিতি বারবার পরিবর্তন না করেই বিভিন্ন এন্ড টুলের দ্রুত অদলবদল করার অনুমতি দেয়।
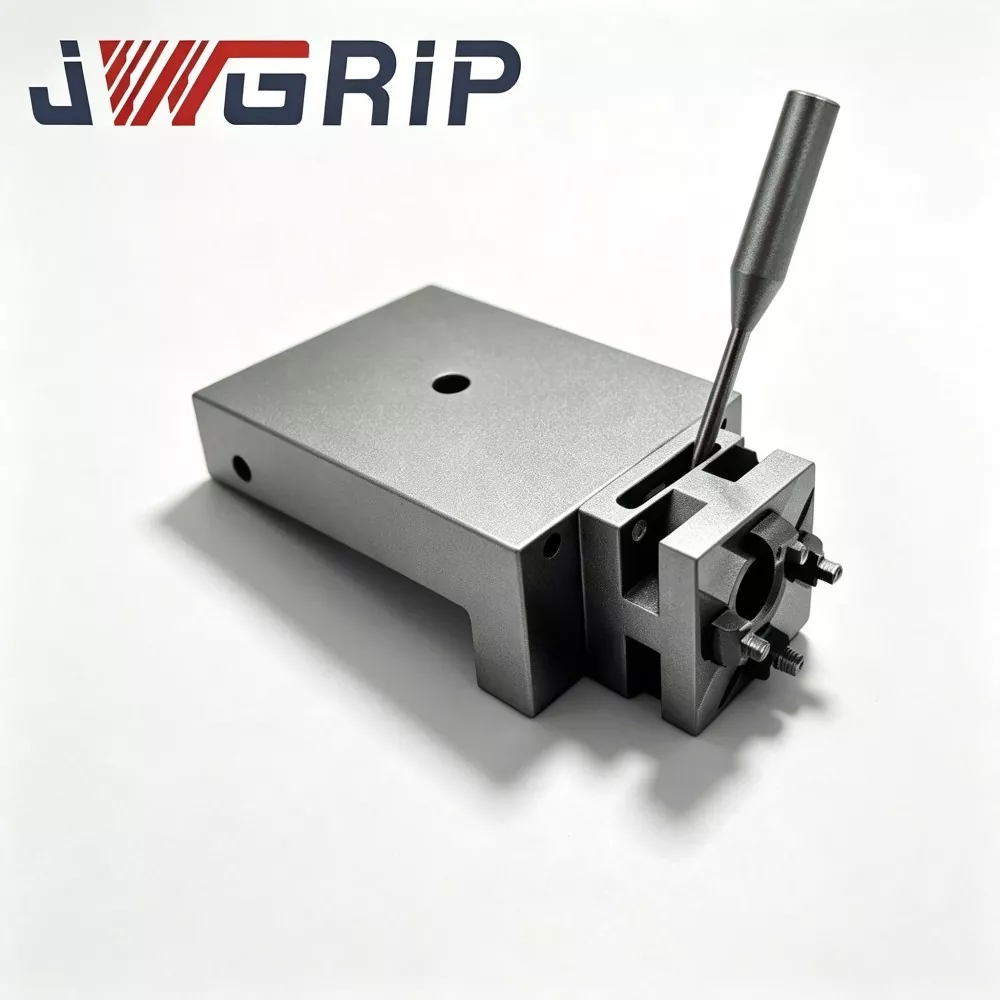
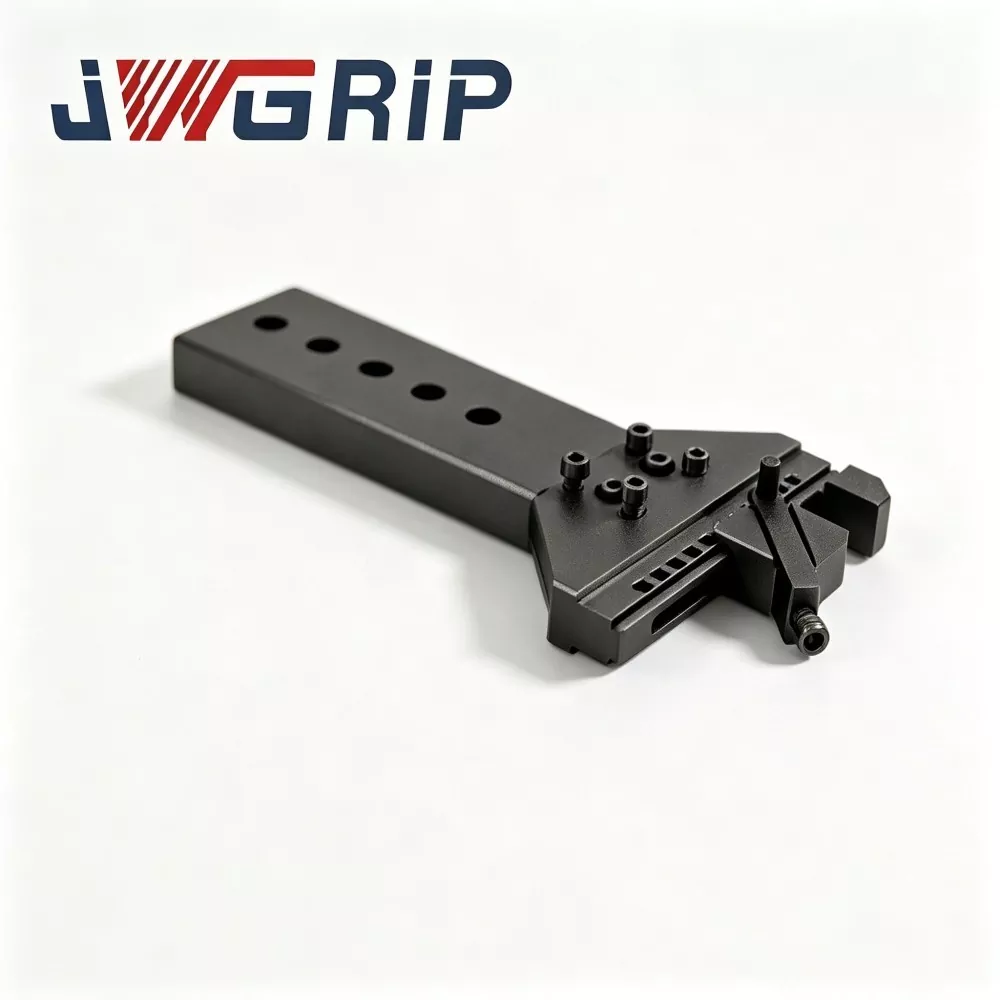
রোবট কুইক চেঞ্জ গ্রিপারের জন্য N160 কবজা লিঙ্কেজ আর্ম: চলমান কার্যকরী বাহু যা শারীরিকভাবে প্যালেটের বাইরের কনট্যুরগুলির সাথে যোগাযোগ করে। এর কাঠামোগত রূপরেখা প্যালেট এজ জ্যামিতি অনুসারে অপ্টিমাইজ করা হয়েছে, স্থিতিশীল মোড়ানো-শৈলী দখলের শক্তি প্রদান করে। এটি রোবট ট্র্যাজেক্টরি আন্দোলনের সময় ত্বরণ এবং হ্রাসের অধীনে পিছলে যাওয়া প্রতিরোধ করে।
মূল মূল্যায়ন সূচক
রেট করা লোড প্রকৃত উৎপাদন চাহিদার সাথে মেলে কিনা তা কিভাবে নিশ্চিত করবেন?
ব্যবহারকারীরা শুধুমাত্র রোবট-আর্ম নামমাত্র লোড ডেটা উল্লেখ করতে পারে না। তাদের গ্রিপার মডিউল, লিঙ্কেজ আর্ম, প্যালেট, ফিক্সচার এবং কাঁচা ওয়ার্কপিস সহ মোট ওজন গণনা করতে হবে। যৌগিক লোড অতিক্রম করা যান্ত্রিক পরিধানকে ত্বরান্বিত করবে এবং লুকানো ড্রপিং ঝুঁকি প্ররোচিত করবে।
গ্রিপিং অ্যাকশনের পুনরাবৃত্তি পজিশনিং নির্ভুলতা শূন্য-পয়েন্ট চক নির্ভুলতার মতো সমান গুরুত্বপূর্ণ কেন?
এমনকি যদি মেশিন-সাইড চকগুলিতে মাইক্রোন-স্তরের নির্ভুলতা থাকে, যদি রোবট গ্রিপার প্যালেটগুলি বাছাই এবং স্থাপন করার সময় বড় অবস্থানের বিচ্যুতি তৈরি করে, সামগ্রিক সিস্টেমের নির্ভুলতা ব্যাপকভাবে হ্রাস পাবে। গ্রিপার-সাইড পজিশনিং ত্রুটি পুরো ওয়ার্কহোল্ডিং লুপে চলে যাবে।
রোবট-এন্ড হার্ডওয়্যারের জন্য কোন পরিবেশগত কারণগুলি বিবেচনা করা উচিত?
কুল্যান্ট, মেটাল চিপস এবং তেল কুয়াশা কাটার মাধ্যমে রোবট এন্ড-ইফেক্টর মেশিন-টুল পেরিফেরাল জোনের ভিতরে কাজ করে। হার্ডওয়্যার পৃষ্ঠের চিকিত্সা এবং সিলিং কার্যকারিতা অবশ্যই জয়েন্ট মুভিং পজিশনের ভিতরে জারা এবং চিপ-জ্যামিং প্রতিরোধ করতে হবে।
পেরিফেরাল জিরো-পয়েন্ট ওয়ার্কহোল্ডিং হার্ডওয়্যার দিয়ে কীভাবে বিরামহীন ডকিং উপলব্ধি করবেন?
UPC জিরো পয়েন্ট পজিশনিং সিরিজে সহযোগিতা করার জন্য কোন পূর্বশর্ত প্রয়োজন?
টার্গেট প্যালেটগুলির জন্য সামঞ্জস্যপূর্ণ বাইরের-কনট্যুর দখলের মাত্রা রাখুন। কব্জা সংযোগ আর্ম জ্যামিতি অবশ্যই UPC- সিরিজের প্যালেট প্রান্তের কাঠামোর সাথে সামঞ্জস্যপূর্ণ হতে হবে, যাতে রোবটগুলি রোবট-সামঞ্জস্যপূর্ণ প্যালেটগুলির জন্য স্থিতিশীল বাছাই ক্রিয়া সম্পন্ন করতে পারে।
জিরো পয়েন্ট প্যালেট সিরিজের সাথে মেলালে কী কী সুবিধা আনা হয়?
ট্রে কাপলিং অ্যাডাপ্টারের সাথে, রোবটগুলি ম্যানুয়ালি-ব্যবহৃত সাধারণ প্যালেটগুলিও পরিচালনা করতে পারে। পূর্ববর্তী হার্ডওয়্যার বিনিয়োগ রক্ষা করে আধা-স্বয়ংক্রিয় রূপান্তর উপলব্ধি করতে দোকানগুলির সমস্ত বিদ্যমান প্যালেটগুলি প্রতিস্থাপন করার প্রয়োজন নেই।
হাইব্রিড-মোড অপারেশনে কোন লুকানো ঝুঁকিগুলি এড়ানো উচিত?
একটি রোবট কাজের এলাকায় বিভিন্ন বাহ্যিক মাত্রা সহ প্যালেটগুলির মিশ্র ব্যবহার প্রতিরোধ করুন। বিভিন্ন রূপরেখার আকার ভুল দখলের অবস্থানের কারণ হবে। কঠোর তৃণশয্যা শ্রেণীবিভাগ ব্যবস্থাপনা সাইটে বাহিত করা উচিত.
হার্ডওয়্যার উপাদান এবং প্রক্রিয়া বৈশিষ্ট্য
গ্রিপার মডিউল এবং লিঙ্কেজ অস্ত্রগুলির প্রধান কাঠামোগত সংস্থাগুলি উচ্চ-শক্তির খাদ ইস্পাত গ্রহণ করে। মূল যোগাযোগ এবং লকিং পৃষ্ঠতল কার্বারাইজিং quenching এবং নির্ভুল নাকাল গ্রহণ. প্রতিটি সমাপ্ত উপাদান চালানের আগে বারবার গ্র্যাব-রিলিজ সাইক্লিক ক্লান্তি পরীক্ষা পাস করে। কাঠামোগত বিকৃতি কঠোরভাবে রেট করা পূর্ণ-লোড অবস্থার অধীনে নিয়ন্ত্রিত হয়।
ফ্ল্যাঞ্জ সংযোগের মাত্রা মূলধারার শিল্প রোবট ইন্টারফেস মান অনুসরণ করে। মূল ইনস্টলেশন হোল অবস্থানগুলি বিনিময়যোগ্যতা বজায় রাখে, অন-সাইট ইনস্টলেশনের সময় গৌণ পরিবর্তনের কাজকে হ্রাস করে।
কাস্টম-অভিযোজন পরিষেবাগুলি গ্র্যাবিং স্ট্রোক সামঞ্জস্য, বিশেষ ফ্ল্যাঞ্জ রূপান্তর প্লেট এবং অ্যান্টি-ওয়্যার সারফেস ট্রিটমেন্ট কভার করে, অ-মানক প্যালেট আউটলাইন এবং বিভিন্ন রোবট ব্র্যান্ডের সাথে মানানসই।
আবেদন নোট
রোবট-সাইড গ্রিপিং উপাদানগুলি প্রতিটি আন্দোলন চক্রের সময় ঘন ঘন ত্বরণ-মন্দন প্রভাব বহন করে। কব্জা জয়েন্টগুলোতে চিপ জমা হলে গতি প্রতিরোধ ক্ষমতা বৃদ্ধি পাবে এবং গ্র্যাবিং অফসেট উৎপন্ন হবে। পর্যায়ক্রমিক জয়েন্ট পরিষ্কার এবং তৈলাক্তকরণ অবশ্যই প্রতিদিনের সরঞ্জাম-রক্ষণাবেক্ষণের চেকলিস্টে অন্তর্ভুক্ত করা উচিত। রুটিন রক্ষণাবেক্ষণ ছাড়া ক্রমাগত অপারেশন ধীরে ধীরে গ্র্যাবিং স্থায়িত্ব হ্রাস করবে, এমনকি ভাল-ইঞ্জিনিয়ারড অটোমেশন উপাদানগুলির জন্যও।

- View as
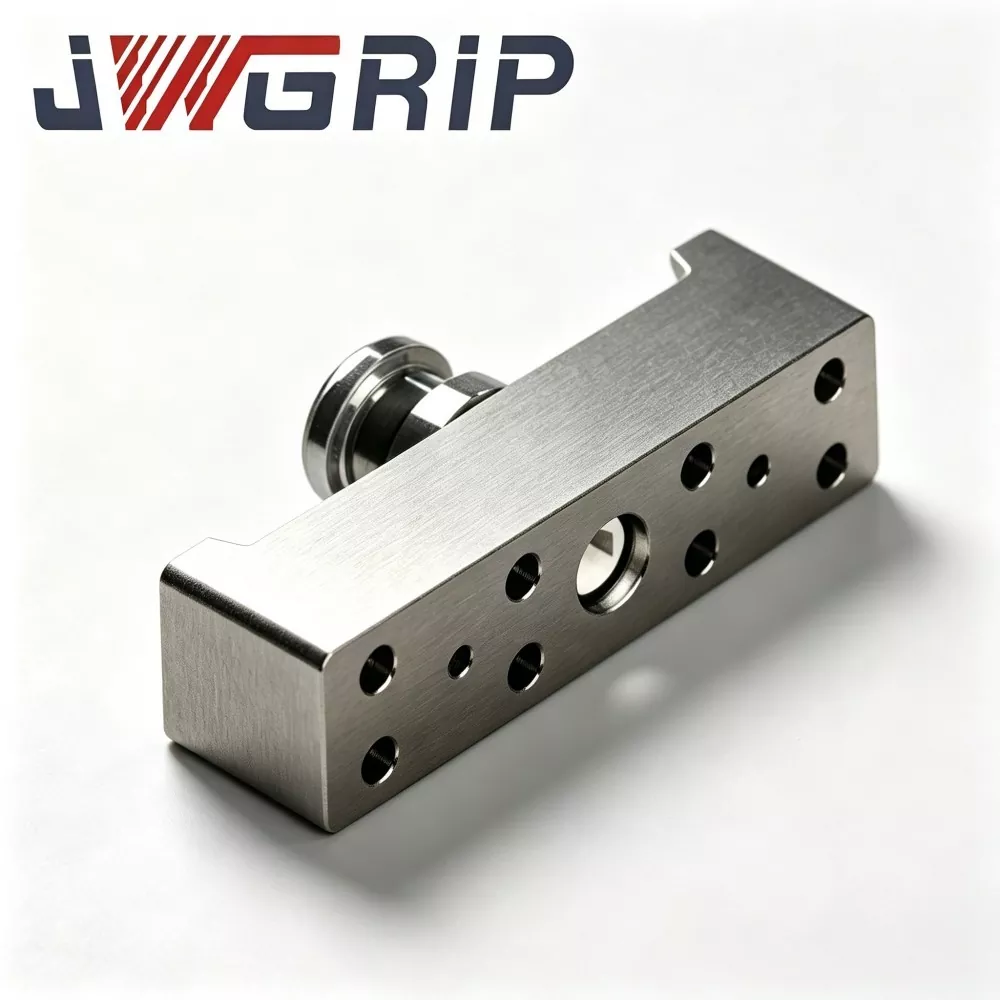
রোবট কুইক চেঞ্জ গ্রিপারের জন্য N160 Hinge Linkage Arm
JWGRIP হল চীনে রোবট কুইক চেঞ্জ গ্রিপারের জন্য N160 Hinge Linkage Arm-এর পেশাদার প্রস্তুতকারক এবং সরবরাহকারী, বিশ্বব্যাপী অটোমেশন প্রকল্প স্থাপনা এবং কর্মশালার রক্ষণাবেক্ষণকে সমর্থন করার জন্য স্টকে সম্পূর্ণরূপে স্ট্যান্ডার্ড পণ্যগুলির সাথে ফ্যাক্টরি ডাইরেক্ট পরিষেবা প্রদান করে। এটি একটি উচ্চ-পারফরম্যান্স কোর ফোর্স-ট্রান্সমিশন কব্জা রকার উপাদান যা বিশেষভাবে N160 সিরিজের রোবট দ্রুত পরিবর্তন গ্রিপার মডিউলগুলির জন্য তৈরি করা হয়েছে। এটি অপ্টিমাইজড ফোর্স ট্রান্সমিশন স্ট্রাকচার এবং হট-ফরজড ইন্টিগ্রেটেড ফর্মিং টেকনোলজিকে একটি একক কার্যকরী ইউনিটে সংহত করে, মূল কাইনেমেটিক অংশ হিসেবে কাজ করে যা রৈখিক পিস্টন ড্রাইভিং ফোর্সকে গ্রিপার চোয়ালের সুইংিং ক্ল্যাম্পিং গতিতে রূপান্তর করে।
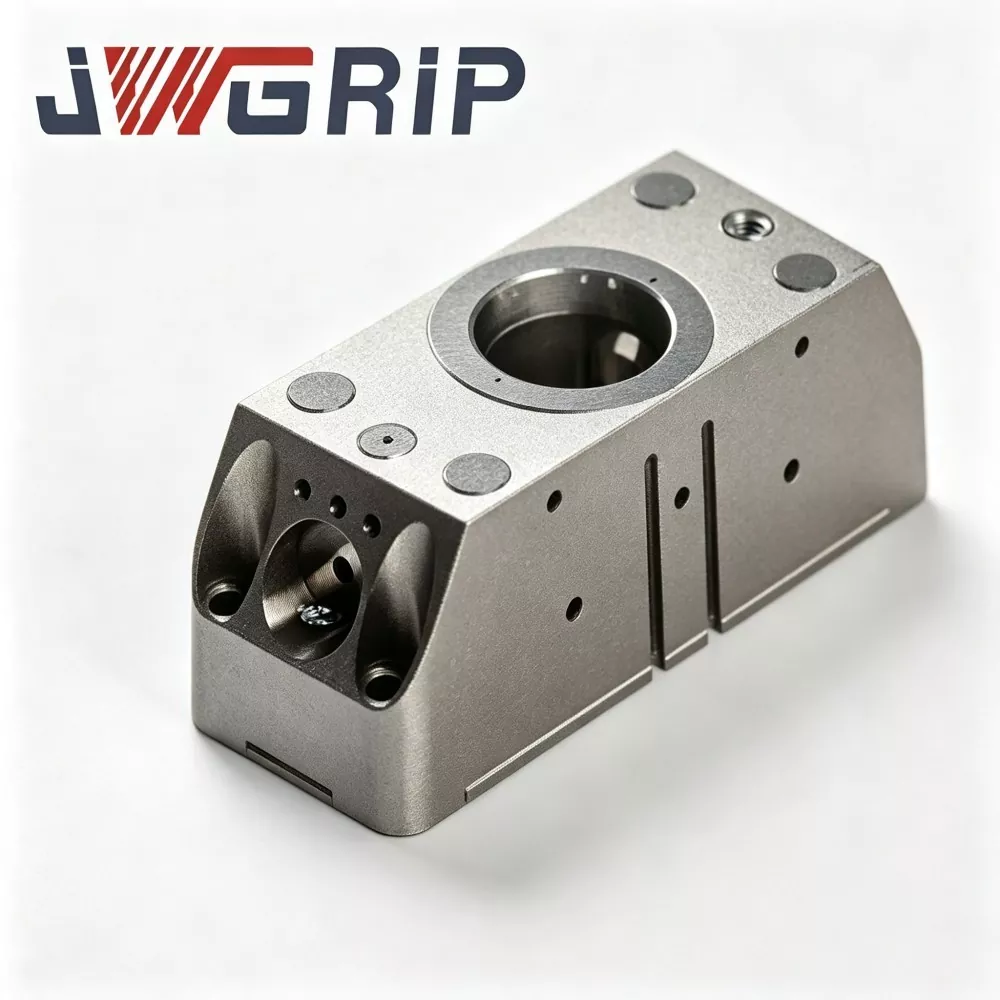
N160 রোবট দ্রুত পরিবর্তন গ্রিপার মডিউল
JWGRIP হল চীনে N160 রোবট কুইক চেঞ্জ গ্রিপার মডিউলের পেশাদার প্রস্তুতকারক এবং সরবরাহকারী, বাল্ক অর্ডার সংগ্রহকে সমর্থন করে এবং বিশ্বব্যাপী অটোমেশন প্রকল্প অংশীদারদের জন্য প্রকৃত কারখানার মূল্য প্রদান করে। এটি একটি নতুন আপগ্রেড করা ইন্টিগ্রেটেড রোবট এন্ড-অফ-আর্ম এক্সিকিউশন ইউনিট যা বিশেষভাবে আধুনিক নমনীয় মানবহীন উত্পাদন লাইনের জন্য ডিজাইন করা হয়েছে। উদ্ভাবনীভাবে বায়ুসংক্রান্ত সমান্তরাল গ্রিপার এবং রোবট দ্রুত-পরিবর্তন ইন্টারফেসকে একটি একক মডুলার বডিতে একীভূত করে, এটি পৃথক দ্রুত-পরিবর্তন ডিস্ক এবং স্বাধীন গ্রিপার সমাবেশের প্রয়োজনীয়তা দূর করে, যার জন্য অতিরিক্ত মাল্টি-লেয়ার সংযোগকারী ফ্ল্যাঞ্জ বা ট্রানজিশনাল আনুষাঙ্গিকগুলির প্রয়োজন হয় না।
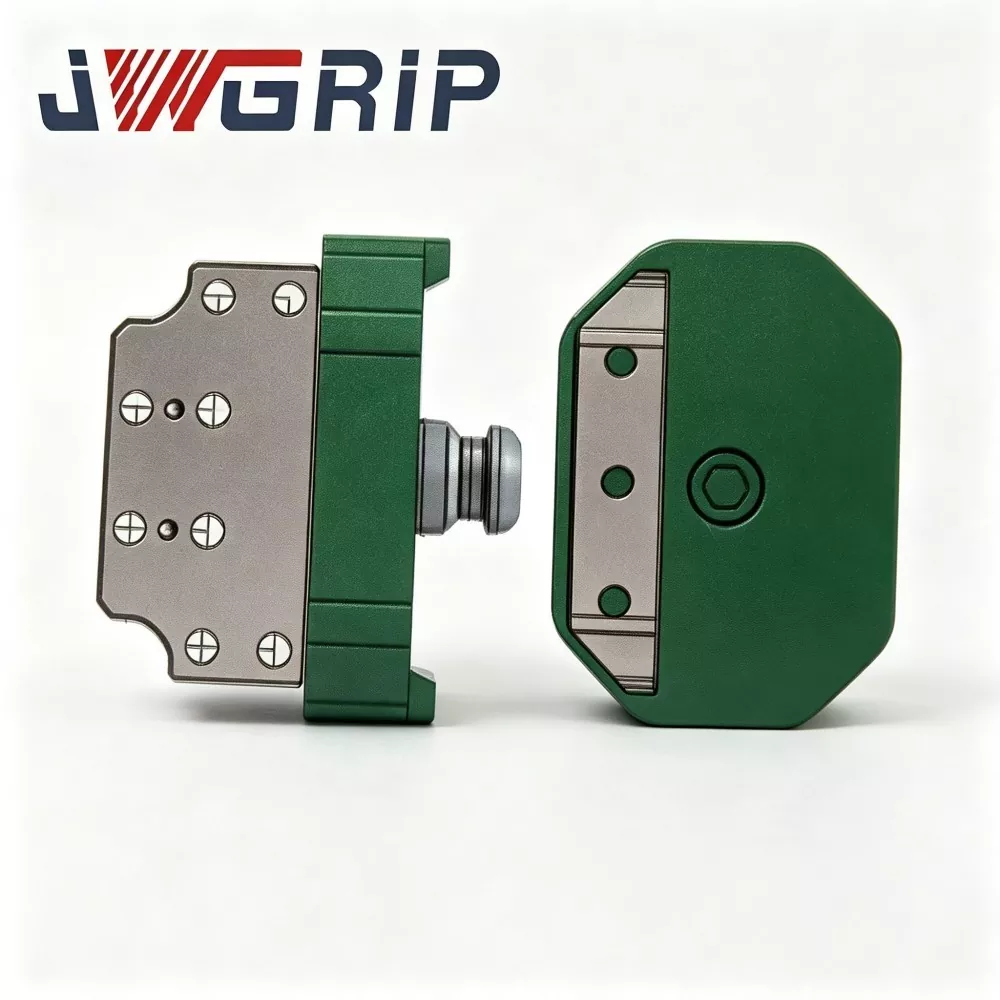
রোবট কুইক চেঞ্জ গ্রিপার ট্রে কাপলিং
JWGRIP হল চীনে পেশাদার রোবট কুইক চেঞ্জ গ্রিপার ট্রে কাপলিং এর প্রস্তুতকারক এবং সরবরাহকারী। এটি একটি উন্নত সমন্বিত রোবট এন্ড-ইফেক্টর সুইচিং উপাদান যা বিশেষভাবে নমনীয় মানবহীন স্বয়ংক্রিয় উত্পাদন লাইনের জন্য ডিজাইন করা হয়েছে। এটি গ্রিপার, ট্রে এবং অন্যান্য শেষ সরঞ্জামগুলির প্রতিস্থাপনের সময় ম্যানুয়াল হস্তক্ষেপ ছাড়াই সম্পূর্ণ স্বয়ংক্রিয় রোবট টুল স্যুইচিং উপলব্ধি করে একটি একক ইউনিটে উচ্চ-শক্তির খাদ ইস্পাত কাঠামোগত কনফিগারেশন এবং নির্ভুলতা গ্রাইন্ডিং প্রক্রিয়াকে একীভূত করে।
JWGRIP চীনে একজন পেশাদার রোবট কুইক চেঞ্জ গ্রিপার সিরিজ প্রস্তুতকারক এবং সরবরাহকারী৷ আমরা আমাদের কারখানা থেকে প্রতিযোগিতামূলক মূল্যে পাইকারি উচ্চ মানের পণ্যগুলিতে আপনাকে আন্তরিকভাবে স্বাগত জানাই।
সংবাদ সুপারিশ